Une étape vous bloque? Textez-nous Écrivez-nous Demander une séance
Pour les notions du cours et l’aide individuelle, consultez le tutorat MATH 204 à Concordia.
Matrices et vecteurs deviennent plus clairs lorsque chaque calcul a un sens. Les opérations sur les lignes conservent les solutions d’un système. Le produit scalaire mesure l’alignement. L’espace engendré décrit les combinaisons possibles.
Utilisez ce guide pour revoir les principaux concepts sur les matrices et les vecteurs de MATH 204 à Concordia. Consultez votre plan de cours pour connaître les notions de chaque évaluation, y compris les sujets ultérieurs comme les valeurs propres.
1. Passer du système à la matrice augmentée
Conservez le même ordre des variables dans chaque ligne. La matrice des coefficients contient les coefficients des variables; la matrice augmentée ajoute les constantes. Une variable absente a un coefficient nul.
Exemple expliqué
Pour et , les lignes augmentées sont La première colonne représente et la deuxième dans les deux lignes.
À éviter. Placer une constante dans une colonne de coefficients ou changer l’ordre des variables.
À vous d’essayer
Écrivez les lignes augmentées de et .
Voir la réponse et le raisonnement
dans l’ordre , , constante.
2. Conserver les solutions par opérations sur les lignes
On peut échanger deux lignes, multiplier une ligne par un nombre non nul, ou lui ajouter un multiple d’une autre. Notez l’opération pour rendre le raisonnement vérifiable. Chaque opération permise est réversible : échangez de nouveau, divisez par le même nombre non nul ou soustrayez le même multiple de la ligne source conservée. Voilà pourquoi les solutions communes restent les mêmes. et désignent les lignes 1 et 2; signifie « remplacer par ».
Exemple expliqué
À partir de donne . Divisez la ligne 2 par , puis faites . Les lignes finales sont donc et . Vérification : et .
À éviter. Oublier la constante augmentée dans l’opération. Multiplier une ligne par zéro fait aussi perdre de l’information.
À vous d’essayer
Résolvez et .
Voir la réponse et le raisonnement
L’addition donne , donc et . Les deux équations initiales sont satisfaites.
3. Interpréter le résultat de la réduction
Une ligne nulle peut représenter une équation redondante. Une ligne signifie : le système est incompatible. Des variables libres peuvent décrire une infinité de solutions. Dans un système compatible, c’est-à-dire possédant au moins une solution, les variables libres peuvent recevoir des valeurs réelles choisies indépendamment. Une fois toutes leurs valeurs choisies, les équations restantes déterminent les autres variables. Dans l’exemple, choisissez un réel quelconque comme valeur de . Une ligne nulle ne suffit à elle seule à conclure ni à l’absence ni à l’infinité de solutions : examinez les autres lignes.
Exemple expliqué
et décrivent la même droite. Les solutions s’écrivent , pour tout réel , pas seulement un couple choisi.
À éviter. Croire qu’une ligne nulle signifie toujours aucune solution, ou imposer zéro à une variable libre sans mentionner les autres valeurs possibles.
À vous d’essayer
Peut-on satisfaire et simultanément?
Voir la réponse et le raisonnement
Non. Doubler la première donne , ce qui contredit 5. La réduction produit .
4. Distinguer produit scalaire et projection
Un vecteur du plan a deux composantes : horizontale et verticale. Un scalaire est un nombre. Pour un autre vecteur , le produit scalaire est : multipliez les composantes correspondantes, puis additionnez. Ainsi, est sa longueur au carré. La projection de sur non nul est la partie de portée par la droite de direction . Écrivez-la , où est un nombre à déterminer. Deux vecteurs non nuls sont perpendiculaires exactement lorsque leur produit scalaire vaut zéro; un reste nul a lui aussi un produit scalaire nul. Le reste doit être perpendiculaire à , donc . En développant, . Ainsi, , et la projection vaut .
Exemple expliqué
Pour et , et . La projection vaut Le reste est perpendiculaire à .
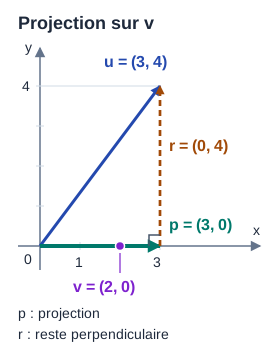
À éviter. Donner un vecteur comme produit scalaire, utiliser le mauvais dénominateur ou projeter sur le vecteur nul.
À vous d’essayer
Projetez sur .
Voir la réponse et le raisonnement
Le produit scalaire vaut 5 et la longueur de au carré vaut 2. La projection est
Pour démontrer que la projection orthogonale est le vecteur le plus proche, essayez le raisonnement sur le résidu dans MATH 206. Cet exemple approfondit la notion sans affirmer une équivalence entre les cours.
5. Expliquer l’espace engendré par des combinaisons
Une combinaison linéaire multiplie des vecteurs par des coefficients réels puis additionne les composantes correspondantes. Pour deux vecteurs et , elle s’écrit , où et sont des réels quelconques. Leur espace engendré contient tous les vecteurs ainsi obtenus. Ils sont indépendants si la seule façon de produire le vecteur nul est de choisir .
Exemple expliqué
Pour et , . Si , alors et , donc les deux coefficients sont nuls. Les vecteurs sont indépendants et engendrent le plan. Pour vérifier que tout le plan est engendré, prenez une cible quelconque . Les équations et donnent et . Ces choix fonctionnent pour tous réels .
À éviter. Croire que deux vecteurs différents sont forcément indépendants. L’un peut être un multiple de l’autre.
À vous d’essayer
et sont-ils indépendants? Qu’engendrent-ils?
Voir la réponse et le raisonnement
Ils sont dépendants puisque . Ils engendrent la droite des vecteurs , pas tout le plan. Ici, parcourt tous les nombres réels.
6. Relier multiplication, déterminant et inverse
Reprenons les vecteurs précédents : plaçons et dans les colonnes d’une matrice . Le vecteur colonne contient leurs deux coefficients; est le vecteur obtenu. La multiplication construit le résultat à partir des coefficients. Une inverse, lorsqu’elle existe, permet de retrouver les coefficients à partir du résultat. Toutes les entrées sont ici des nombres réels.
Exemple expliqué
1. Multiplier une ligne par une colonne. Une matrice possède deux lignes et deux colonnes. Le vecteur colonne est de taille : chaque ligne de peut donc être associée à ses deux entrées. Multipliez les entrées correspondantes, puis additionnez. Le produit possède deux lignes et une colonne. C’est la même combinaison linéaire que :Dans tout produit matriciel, le nombre de colonnes du premier facteur doit égaler le nombre de lignes du second.
2. Vérifier si l’on peut retrouver l’entrée. Pour une matrice , le déterminant est le produit de l’entrée en haut à gauche par celle en bas à droite, moins le produit de l’entrée en haut à droite par celle en bas à gauche. La notation désigne ce scalaire :Une matrice carrée possède une inverse exactement lorsque son déterminant est non nul. Cette matrice permet donc de retrouver une entrée unique pour chaque sortie. Un déterminant nul signifierait qu’une partie de l’information d’entrée est perdue; on ne pourrait pas retrouver une entrée unique pour chaque sortie.
3. Vérifier l’inverse par multiplication matricielle. La matrice identité laisse un vecteur inchangé. L’inverse est une matrice vérifiant à la fois et . Ici, signifie multipliée par : appliquons la même règle ligne par colonne à chacune des colonnes de la seconde matrice. Notons l’entrée à la ligne , colonne de , où valent chacun 1 ou 2.La moitié de défait donc l’action de dans les deux ordres :Le facteur multiplie chaque entrée. Ce raccourci fonctionne pour cette matrice parce que ; ce n’est pas une formule générale pour les inverses.
4. Retrouver les coefficients initiaux. Appliquons à la sortie , écrite en colonne :Les entrées retrouvées, 3 et 1, sont les coefficients des deux colonnes initiales, et non les coordonnées 4 et 2 du résultat.
À éviter. La multiplication matricielle se fait ligne par colonne, et non entrée par entrée. On n’obtient pas l’inverse en prenant l’inverse multiplicatif de chaque entrée. Vérifiez que le déterminant est non nul avant d’affirmer qu’une inverse existe.
À vous d’essayer
Gardez la même matrice , mais prenez maintenant la sortie , écrite en colonne. Retrouvez , vérifiez ligne par colonne, puis expliquez pourquoi la réponse est unique.
Voir la réponse et le raisonnement
Utilisez la même inverse, car n’a pas changé :
Vérifiez le calcul direct :Comme , l’inverse existe. L’appliquer aux deux membres de impose : aucune autre entrée ne peut donc donner cette sortie.
D’une base aux coordonnées : décrire autrement le même vecteur
Atelier pour la suite du cours. Une fois les systèmes, l’espace engendré et l’indépendance compris, utilisez ces notions pour trouver les coordonnées dans une base ordonnée. Passez ensuite d’une base à l’autre en vérifiant le sens de la conversion. Prévoyez du temps supplémentaire après le guide principal ci-dessus. Ces exemples originaux et six exercices progressifs abordent certaines notions, sans couvrir toute la matière d’un examen final.
Pour MATH 204 à Concordia, les coordonnées, les bases, la dimension et les transformations linéaires figurent dans la suite du plan d’automne 2026. L’examen blanc de mi-session reste limité aux semaines 1 à 6. Suivez les consignes actuelles de votre section pour choisir les exercices.
Le sens d’une colonne de coordonnées
Nous travaillons sur les réels. Une base ordonnée de est une paire ordonnée de vecteurs indépendants qui engendre le plan. Chaque vecteur possède exactement une représentation
Les composantes de indiquent le coefficient de chaque vecteur de la base, dans l’ordre donné. Elles ne sont pas nécessairement les composantes horizontale et verticale usuelles de . Permuter les vecteurs de la base permute les composantes de sa colonne de coordonnées. Une base n’a pas besoin d’être formée de vecteurs perpendiculaires ni de vecteurs unitaires.
La propriété d’engendrement garantit l’existence des coefficients. L’indépendance garantit leur unicité : soustraire deux représentations donne une combinaison nulle, donc toutes les différences de coefficients doivent s’annuler. Sans ces deux propriétés, les coordonnées ne seraient pas bien définies pour chaque vecteur.
Placez les composantes usuelles des vecteurs de la base en colonnes, et non en lignes :
Ici et dans la suite, un vecteur sans crochets dans un produit matriciel désigne sa colonne de coordonnées usuelles. Multiplier par reconstitue le vecteur. Pour retrouver ses coordonnées dans la base, résolvez . Si B est une base du plan entier, est inversible et ; vous pouvez résoudre directement le système sans calculer l’inverse.
Exemple résolu 1 : résoudre, puis reconstituer
Soient , , et . Vérifions d’abord la base :
Un déterminant non nul signifie que les colonnes sont indépendantes et engendrent . Pour trouver les coefficients, identifiez les composantes dans :
Soustrayez deux fois la première équation de la seconde. Vous obtenez , donc et . Ainsi,
Vérifiez le sens : . Le vecteur n’a pas bougé; ses deux coefficients le décrivent à l’aide d’autres vecteurs de référence. Écrire confondrait les composantes usuelles avec les coefficients dans la base. Calculer répondrait aussi à une autre question : ce produit traiterait les composantes usuelles comme des coefficients dans la base.
Exemple résolu 2 : préciser le sens du changement de base
Conservons et posons , avec et . Nous cherchons une matrice qui reçoit les coordonnées dans B et donne les coordonnées dans C. Définissons explicitement son sens :
Pour chaque colonne, exprimez un vecteur de l’ancienne base dans la nouvelle. Puisque et ,
La première colonne est la sortie correspondant à l’entrée en coordonnées dans B : cette entrée représente , pas nécessairement le premier vecteur unitaire usuel. La seconde colonne joue le même rôle pour . Pour le vecteur de l’exemple 1 :
La reconstitution vérifie le résultat : . Les deux colonnes de coordonnées décrivent le même vecteur.
Retrouvez la formule plutôt que de mémoriser l’ordre. Reconstituez le vecteur à partir des coordonnées dans B, puis cherchez ses coordonnées dans C :
Les produits matriciels agissent de droite à gauche. Le facteur de droite reconstitue le vecteur; celui de gauche retrouve les coordonnées d’arrivée. Vous pouvez aussi résoudre pour chaque colonne , plutôt que calculer explicitement l’inverse de .
Pour revenir dans l’autre sens, utilisez la matrice inverse :
En effet, le produit de cette matrice par donne . Ne supposez pas que la matrice du retour est la transposée; par exemple, l’inverse est égal à la transposée lorsque les deux bases sont orthonormales. Ici, l’inverse diffère manifestement de la transposée.
Exemple résolu 3 : deux coordonnées pour un vecteur de l’espace
Soit , et prenons la paire ordonnée , où , . Chaque élément de s’écrit
Ces vecteurs sont indépendants : les deux premières composantes d’une combinaison nulle imposent deux coefficients nuls. Ainsi, est une base de et , même si ses vecteurs ont trois composantes usuelles.
Pour , on obtient . La matrice dont les colonnes sont est de taille . Elle reconstitue les vecteurs du plan à partir de deux coefficients, mais ne possède pas d’inverse usuel à gauche et à droite simultanément.
Pour , les deux premières composantes imposeraient les coefficients ; la troisième composante serait alors , et non . Donc et n’existe pas. Nommez toujours l’espace engendré par la base proposée.
Six exercices progressifs
Conservez les bases et des exemples, sauf indication contraire. Essayez chaque exercice sans ouvrir la solution. Les exercices 1 et 2 travaillent les automatismes, les exercices 3 et 4 les conversions, le cinquième une famille qui n’est pas une base, et le sixième propose un lien facultatif avec les transformations linéaires.
1. Reconstituer et changer l’ordre
Si , trouvez les composantes usuelles de . Quelles sont ses coordonnées dans la base dont l’ordre est inversé ?
Indice pour l’exercice 1
Le premier coefficient multiplie le premier vecteur de la base ordonnée indiquée.
Solution complète de l’exercice 1
Inverser l’ordre de la base impose . La combinaison représente toujours le même vecteur. Garder les coefficients dans leur ancien ordre changerait généralement le vecteur reconstitué.
2. Retrouver les coefficients et écarter un raccourci
Trouvez pour . Un étudiant utilise comme première coordonnée. Est-ce valable ici?
Indice pour l’exercice 2
Résolvez les deux équations portant sur les composantes. La formule de projection n’isole généralement pas un coefficient dans une base non orthogonale.
Solution complète de l’exercice 2
L’élimination donne , donc , et . Vérification : .
Le coefficient de projection proposé vaut , pas . Puisque , le produit scalaire avec comprend une contribution du second vecteur de la base. Pour une base orthogonale, diviser par la longueur au carré de chaque vecteur permettrait de retrouver les coefficients; cette base n’est pas orthogonale.
3. Convertir et vérifier les deux reconstitutions
Pour , trouvez à l’aide de . Reconstituez ensuite dans chaque base.
Indice pour l’exercice 3
La colonne d’entrée contient déjà les coordonnées dans B. Multipliez par la matrice de conversion, puis utilisez la base correspondante pour chaque reconstitution.
Solution complète de l’exercice 3
Dans B, on obtient . Dans C, on obtient . Cette concordance vérifie le calcul et le sens de conversion. Appliquer l’inverse convertirait les coordonnées dans C vers celles dans B, soit l’opération opposée.
4. Construire une nouvelle matrice de conversion
Soit . Trouvez en exprimant les deux vecteurs de B dans D. Utilisez cette matrice pour convertir , puis comparez avec l’exercice 1.
Indice pour l’exercice 4
Pour un vecteur , résolvez , . Les résultats forment une colonne, pas une ligne.
Solution complète de l’exercice 4
Les équations donnent , . Ainsi, et .
Le produit par donne . La reconstitution donne , comme dans l’exercice 1. La conversion change les coefficients, pas le vecteur.
5. Expliquer pourquoi une base proposée ne convient pas
On propose comme base de . Décrivez tous les coefficients qui représentent et déterminez si possède une représentation. Pourquoi ces coefficients ne peuvent-ils pas servir de coordonnées dans une base?
Indice pour l’exercice 5
Le second vecteur est le double du premier. Écrivez toute combinaison comme un multiple du premier vecteur.
Solution complète de l’exercice 5
Toute combinaison vaut . Pour , l’équation est , donc toutes les paires de coefficients sont , avec . Il en existe une infinité, par exemple et .
Le vecteur n’a aucune représentation : une première composante égale à 3 impose une seconde égale à 6. La famille est dépendante et n’engendre qu’une droite. Elle ne fournit donc ni des coefficients uniques sur cette droite ni une représentation de chaque vecteur du plan. Ce n’est une base ni de cette droite ni du plan; la famille constituée du seul vecteur formerait une base de la droite.
6. Transfert facultatif : une transformation linéaire dans une autre base
Soit . Trouvez la matrice telle que . Placez les coordonnées dans B de et en colonnes. Vérifiez avec .
Indice pour l’exercice 6
Appliquez d’abord la transformation à chaque vecteur de la base en composantes usuelles. Cherchez ensuite les coordonnées de chaque résultat dans B. Cette matrice transforme le vecteur par T, pas seulement sa description.
Solution complète de l’exercice 6
On a et . Ainsi,
Puisque , le produit donne . La reconstitution donne , exactement .
La matrice usuelle est . Le calcul suit le parcours en trois étapes
Lisez de droite à gauche : reconstituer l’entrée, appliquer la transformation, puis exprimer la sortie dans B. Comparez avec , qui représente le même vecteur inchangé dans une nouvelle base. Ces formules répondent à des problèmes différents.
Vérifier et choisir la suite
- Écrivez les bases ordonnées de départ et d’arrivée à côté du calcul.
- Déterminez si vous reconstituez un vecteur, trouvez ses coordonnées, changez sa base ou appliquez une transformation.
- Précisez le sens des conversions et placez les colonnes de coordonnées dans le bon ordre.
- Reconstituez le vecteur initial dans les deux bases. Cette vérification aide à repérer une matrice utilisée dans le mauvais sens, même si le calcul est cohérent.
- Vérifiez l’espace : deux vecteurs indépendants peuvent former une base d’un plan de l’espace, sans former une base de l’espace entier.
Si l’existence ou l’unicité reste floue, reprenez les sous-espaces, l’espace engendré et l’indépendance. Pour comprendre pourquoi certaines bases simplifient une transformation, poursuivez avec les vecteurs propres et les sous-espaces propres. Revenez au parcours de révision de MATH 204 pour choisir d’autres notions de la suite du cours dans votre plan.
Prêt à choisir une base propre? Construisez et vérifiez une factorisation dans l’atelier de diagonalisation et de puissances de matrices.
Votre prochaine séance de révision
- Nommez d’abord l’objet demandé : scalaire, vecteur, ensemble de solutions ou affirmation sur un espace engendré.
- Mélangez calcul et interprétation. Identifiez les variables déterminées et celles que l’on peut choisir librement, puis vérifiez les solutions dans les équations initiales.
- Suivez votre plan de cours pour approfondir cette introduction aux déterminants et aux inverses, puis ajouter transformations, bases ou valeurs propres au besoin. Ce guide de base n’est pas un programme exhaustif d’examen.
Utile pour
Travaillez l’étape qui vous manque.
Indiquez simplement la matière et votre disponibilité. Nablio confirme les détails par texto ou courriel.
Demander une séance