Opérations sur les lignes : pourquoi les solutions restent les mêmes
Travaillez les opérations réversibles sur les lignes et interprétez les lignes finales pour distinguer une, aucune ou une infinité de solutions.
Algèbre linéaire et géométrie vectorielle : tutorat individuel en ligne et préparation aux examens.
Le cours 201-SN4-RE à Dawson relie les systèmes linéaires et les matrices à la géométrie vectorielle et aux raisonnements mathématiques élémentaires.
Exercez-vous à résoudre des équations simultanées, à conserver les fractions exactes et à multiplier une matrice par un vecteur colonne. Révisez coordonnées, composantes vectorielles et produit scalaire. Passez des équations à la matrice augmentée sans changer l’ordre des variables.
Les conseils ci-dessus concernent la préparation aux études, pas l’admissibilité. Vérifiez les préalables, restrictions et disponibilités actuels auprès de votre établissement : Dawson College.
Consulter le catalogue officielSoient les inconnues réelles du système , et . Ici, est un paramètre réel fixé qui détermine le membre de droite de la troisième équation. Pour quelles valeurs de le système possède-t-il des solutions? Justifiez avec une matrice augmentée, puis exprimez toutes les solutions comme un point plus un multiple d’un vecteur directeur. Définissez le paramètre libre de cette expression.
1. Éliminer en conservant le membre de droite. Notons les lignes de la matrice augmentée; chacune contient les coefficients de , suivis du membre de droite. Au départ, les lignes sont , et . Les opérations et donnent et . En soustrayant la nouvelle deuxième ligne de la troisième, on obtient . 2. Interpréter la dernière ligne. Elle signifie . Si , cette égalité est fausse et le système n’a aucune solution. Si , c’est l’identité , qui n’impose aucune restriction supplémentaire. Les deux équations restantes sont et . 3. Introduire explicitement un paramètre libre. Posons , qui peut prendre toute valeur réelle puisque les équations restantes ne fixent pas . Alors . La deuxième équation donne ; la première donne ensuite . Toutes les solutions pour sont donc , avec . Le vecteur repère un point de la droite solution, tandis que en donne la direction. Le paramètre libre sélectionne les points de cette droite; il se distingue du paramètre fixé du système initial. 4. Vérifier les trois équations. La substitution donne , et . Tous les termes en s’annulent. Une ligne de coefficients nuls n’est contradictoire que si son membre de droite est non nul.
Savez-vous traduire une condition géométrique en équations, puis expliquer le sens du résultat? Ces quatre exercices originaux de Nablio vont de l’intersection de droites aux distances perpendiculaires et aux cas avec paramètres. Chacun propose un indice, une solution expliquée et un nouvel énoncé pour réessayer.
La liste officielle des cours de mathématiques de Dawson inclut les systèmes linéaires, les vecteurs, les droites et les plans, les aires, les volumes, les distances et les raisonnements mathématiques élémentaires dans 201-SN4-RE. Il s’agit d’une sélection d’exercices, pas d’un examen officiel ni d’une révision complète du cours. Consultez le plan actuel de votre section pour connaître la matière et les modalités d’évaluation qui s’appliquent.
Essayez chaque exercice avant d’ouvrir sa solution. Notez la première étape que vous ne pouvez pas justifier, suivez le lien de révision pertinent, puis fermez la réponse et tentez le nouvel énoncé. Les coordonnées et les paramètres sont réels. Les trois axes sont perpendiculaires et utilisent la même unité de longueur; les distances, les aires et les volumes s’expriment dans les unités correspondantes. Un vecteur directeur est non nul. Les symboles , et désignent le produit scalaire, le produit vectoriel selon la règle de la main droite et la norme euclidienne d’un vecteur.
Deux droites ont pour équations vectorielles
où sont des paramètres indépendants. Les droites se coupent-elles? Établissez un système en et , vérifiez les trois coordonnées et expliquez si l’intersection est unique. Une personne affirme que des vecteurs directeurs différents garantissent une intersection. Ce raisonnement suffit-il dans l’espace à trois dimensions?
Un point commun doit avoir les mêmes coordonnées x, y et z sur les deux droites. Les paramètres repèrent des points sur des droites différentes; ils n’ont pas à être égaux. Résolvez deux équations de coordonnées, puis vérifiez la troisième.
L’égalité des coordonnées donne , et . Ainsi,
La première équation donne . La deuxième devient , d’où et . Ce sont des valeurs candidates pour les paramètres, pas encore une intersection vérifiée dans l’espace.
La troisième équation est satisfaite : . La substitution dans les équations vectorielles initiales donne
L’intersection se limite au point . Tout point commun doit satisfaire les deux premières équations, qui imposent l’unique couple ; la troisième équation confirme que ce candidat convient. Cela établit l’unicité, et pas seulement l’existence.
Les vecteurs et ne sont pas des multiples scalaires : les composantes en x exigeraient un facteur de 2, mais les composantes en y ne correspondraient alors pas. Les droites ne sont donc pas parallèles. Cela ne suffit pas à garantir une intersection dans l’espace : des droites non parallèles peuvent être gauches, c’est-à-dire ne pas se rencontrer. De plus, des vecteurs simplement différents ne prouvent pas que les directions sont non parallèles, puisque l’un pourrait être un multiple de l’autre.
Erreur à repérer : imposer ou considérer que l’égalité de deux coordonnées suffit à obtenir le même point dans l’espace.
Remplacez M par , sans changer L. Déterminez si les deux droites sont sécantes, parallèles ou gauches. Expliquez pourquoi il faut vérifier la troisième coordonnée.
Les équations en x et en y n’ont pas changé; le seul candidat reste donc . Mais les coordonnées en z valent maintenant sur L et sur . Elles diffèrent. Aucun autre couple ne peut satisfaire les deux premières équations : il n’y a donc pas d’intersection. Les vecteurs directeurs sont inchangés et non parallèles : les droites sont gauches, et non parallèles. Dans le nouveau système, la troisième équation est , alors que les deux premières imposent .
Si la mise en équations ou la vérification de la solution vous a posé problème, révisez les opérations réversibles et la vérification d’un système. Pour un système dont les inconnues sont des coordonnées plutôt que des paramètres de droites, revenez au système avec paramètre déjà présenté sur cette page.
Soient , et . Trouvez le point H de la droite passant par A et B qui est le plus proche de P, puis la distance de P à cette droite. Justifiez pourquoi ce point est le plus proche. On considère la droite entière, et non le segment reliant A à B.
Posez , et . Le segment le plus court est perpendiculaire à la droite; ainsi, . Trouvez le scalaire t avant de calculer le point.
Le vecteur directeur de la droite et le déplacement de A à P sont
C’est le vecteur , et non le vecteur position , qu’il faut décomposer suivant la droite à partir de A. Puisque , sa norme au carré est positive.
En développant la condition de perpendicularité, on obtient . Donc,
Ainsi, . Le déplacement de H à P vaut , et son produit scalaire avec est . Le point appartient à la droite et le segment qui le relie à P lui est perpendiculaire. La distance vaut
Pour tout autre point Q de la droite, est parallèle à , tandis que lui est perpendiculaire. Le théorème de Pythagore donne donc
Le deuxième terme est positif ou nul et ne s’annule que si Q=H. Ainsi, H est l’unique point le plus proche. La distance vaut 3 unités de longueur des coordonnées. Ni le coefficient t=1 ni le vecteur projeté ne sont cette distance.
Erreur à repérer : diviser par plutôt que par , ou oublier d’ajouter A après avoir trouvé le déplacement projeté.
Gardez A et B, mais remplacez P par . Trouvez le point le plus proche sur la droite entière et la distance. Le pied est-il entre A et B?
Maintenant, . Son produit scalaire avec vaut , donc . Le pied est . Le reste a encore un produit scalaire nul avec et une norme de 3.
A correspond à t=0 et B à t=1; t=2 se trouve au-delà de B, à l’extérieur du segment. Ce point reste le plus proche sur la droite entière, car t peut être n’importe quel réel. Restreindre la recherche au segment constituerait une autre question.
Pour une explication plus courte du produit scalaire et du coefficient de projection, révisez le produit scalaire et la projection. Cette section d’un guide MATH 204 traite d’une notion réutilisable; elle ne signifie pas que les exigences des deux cours sont identiques.
Soient , , et . Trouvez une équation cartésienne du plan passant par A, B et C, ainsi que l’aire du triangle ABC. Trouvez ensuite le volume du parallélépipède dont les trois arêtes issues de A sont , et . Expliquez pourquoi les trois points déterminent un plan.
Formez et . Leur produit vectoriel est perpendiculaire aux deux directions; sa norme donne l’aire de leur parallélogramme. L’aire du triangle en vaut la moitié. Le volume du parallélépipède est .
Pour des composantes dans l’ordre x,y,z,
Ici, les trois composantes valent , et . Donc, . Ce vecteur est non nul : les deux directions ne sont pas parallèles et A, B, C ne sont pas alignés. Ils déterminent un seul plan.
On peut utiliser comme vecteur normal. Un point appartient au plan exactement lorsque son déplacement depuis A est perpendiculaire à :
Vérifiez A, B et C : les membres de gauche valent respectivement , et . De plus, et .
L’aire du parallélogramme vaut . Le triangle ABC a donc une aire de unités carrées des coordonnées. Le volume du parallélépipède vaut
unités cubes des coordonnées. Il s’agit d’un parallélépipède, pas d’un tétraèdre. Pour une vérification indépendante, D est à une distance du plan : l’aire de la base, 6, multipliée par la hauteur, 1, donne un volume de 6.
Erreur à repérer : remplacer le produit vectoriel par une normale simplifiée avant de calculer l’aire. Multiplier une normale par un scalaire non nul donne une normale au même plan, mais change sa norme en général. Ici, n’est pas l’aire du parallélogramme.
Gardez A, B et D, mais utilisez . Sans recalculer chaque composante, prévoyez le plan, l’aire du triangle et le volume du parallélépipède. Justifiez les facteurs en comparant et .
Puisque , le nouveau produit vectoriel vaut , dont la norme est 12. La nouvelle aire du triangle est 6 et le volume du parallélépipède est . Le plan reste : ses deux directions indépendantes engendrent le même plan passant par A. Vérifiez : . Doubler une arête de la base double ici l’aire et le volume, pas la hauteur.
Si le sens du vecteur normal reste flou, consultez le guide sur l’intersection de plans pour relier équations de plans, normales et ensembles de solutions. Les calculs d’aire et de volume par produit vectoriel sont développés ici.
Soit et la famille de droites
Ici, a est un réel fixé qui choisit une droite, tandis que t choisit un point sur cette droite. Pour quelles valeurs de a la droite rencontre-t-elle le plan, et où? S’il n’y a pas d’intersection, trouvez la distance de la droite au plan. Expliquez pourquoi un vecteur directeur perpendiculaire à la normale du plan ne suffit pas à conclure que la droite appartient au plan.
Substituez x=2+2t, y=t et z=at dans l’équation du plan. Avant de diviser par un coefficient, vérifiez s’il peut être nul. Lorsqu’une droite suit une direction parallèle au plan, vérifiez son point de départ pour distinguer l’inclusion dans le plan de l’absence d’intersection.
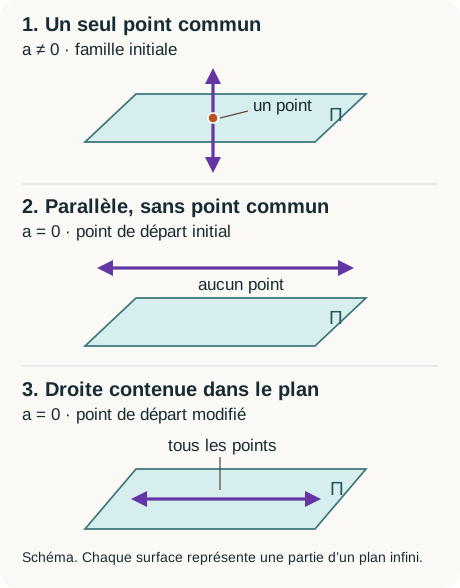
La normale est , et le vecteur directeur est non nul pour tout a. La substitution donne
Le coefficient indique si un déplacement le long de la droite fait varier le membre de gauche de l’équation du plan.
La division est maintenant permise : . Les coordonnées du point d’intersection sont
La vérification dans le plan donne . Il y a une seule valeur du paramètre, donc une seule intersection. Par exemple, a=1 donne .
L’équation devient , ce qui est impossible. Le vecteur directeur est , perpendiculaire à la normale, mais le point de départ n’appartient pas au plan. La droite est parallèle au plan et n’a aucun point commun avec lui.
Trouvez le pied de la perpendiculaire issue de P en écrivant . Exiger que H appartienne à donne , donc . Ainsi,
Vérifiez le plan : . Le vecteur lui est perpendiculaire. Pour tout point de la droite, on a ; le même déplacement normal , à soustraire, atteint donc le plan et a une norme de 1. La distance de la droite entière au plan vaut ainsi 1 unité de longueur, et pas seulement la distance obtenue à partir d’un point commode. Un segment perpendiculaire est le plus court par le même raisonnement de Pythagore qu’à la question 2.
Erreur à repérer : diviser par a avant d’étudier a=0, ou déclarer qu’une droite est contenue dans le plan simplement parce que sa direction est perpendiculaire à la normale.
Remplacez le point de départ par , en conservant le vecteur directeur et le plan . Classez les intersections pour a=0 et a≠0. Donnez la distance entre la droite et le plan dans les deux cas.
Maintenant, : Q appartient au plan. La substitution donne , soit . Si a=0, tout réel t convient : la droite entière est contenue dans le plan, donc il y a une infinité de points communs. Si a≠0, seul t=0 convient : l’unique intersection est Q. La distance entre la droite et le plan vaut zéro dans les deux cas, puisqu’ils ont des points communs. Une distance nulle ne permet pas, à elle seule, de distinguer une traversée d’une inclusion.
Si vous avez confondu le paramètre fixé et le paramètre libre, reprenez l’exemple du système initial. Si la classification géométrique vous a posé problème, comparez les ensembles de solutions de deux plans; les formes d’intersection possibles ne sont pas les mêmes pour deux plans et pour une droite avec un plan.
Pour le tutorat, apportez votre première mise en équations et l’étape que vous ne pouvez pas expliquer. Vous pouvez aussi commencer sans tentative préalable. Travaillez un exemple ensemble, puis utilisez le nouvel énoncé pour vérifier si vous pouvez choisir et justifier vous-même la méthode.
Votre tuteur peut suivre vos opérations sur les lignes et vous aider à traduire les lignes finales en ensemble de solutions. Pour les droites et les plans, vous pouvez reprendre ensemble le schéma pour distinguer point, vecteur directeur et vecteur normal avant de choisir un calcul.
Consultez le plan de votre section pour la matière évaluée et les modalités d’évaluation. Travaillez des systèmes ayant une solution unique, aucune solution ou une infinité de solutions, ainsi que les exercices de matrices et de géométrie vectorielle assignés. Pour chaque système, reliez les dernières lignes de la matrice à l’ensemble des solutions. En géométrie, identifiez les points, les directions ou les normales utilisés et expliquez ce que représente le résultat.
Nous travaillons sur des exercices autorisés et des problèmes comparables, sans réaliser de travaux évalués ni d’examens à votre place.
Travaillez les opérations réversibles sur les lignes et interprétez les lignes finales pour distinguer une, aucune ou une infinité de solutions.
Reliez une matrice augmentée à l’intersection de deux plans et utilisez les paramètres libres pour décrire tous leurs points communs.
Envoyez votre sujet et vos disponibilités. Nous confirmerons les notions couvertes et l’horaire par texto ou courriel avant le paiement.
Demander du tutorat 201-SN4-RELes séances de tutorat sont actuellement offertes en anglais.
Nablio est un service indépendant sans affiliation avec cet établissement.