La durée estimée couvre le guide principal. Prévoyez du temps supplémentaire pour l’exercice facultatif.
Revenir au guide ENG8310 · Algonquin. L’aide dans ce cours doit être confirmée avant la réservation et le paiement.
Une étape vous bloque? Textez-nous Écrivez-nous Demander une séance
Un mobile peut être à droite de l’origine tout en se déplaçant vers la gauche. Il peut aussi avoir une vitesse nulle à un instant où son accélération ne l’est pas. Pour lire un graphique, il faut distinguer la position, son taux de variation et le taux de variation de la vitesse.
Avant de commencer : sachez calculer la pente d’une droite et l’aire d’un rectangle ou d’un triangle. Les exemples principaux utilisent l’algèbre; aucune intégration n’est nécessaire.
Objectif : transformer un court énoncé en graphiques cohérents, distinguer distance et déplacement, puis choisir une équation valable sur l’intervalle étudié.
Cette leçon originale et indépendante accompagne la cinématique de mécanique introductive, notamment PHYS 204 à Concordia et PHYS 101 à McGill. Votre plan de cours précise les notions et la profondeur attendues.
1. Fixer le sens positif et traduire les mots
On étudie un mobile sur une droite, dans un même repère pendant tout le problème. On choisit une origine et le sens positif vers la droite. Le temps est mesuré en secondes, la position en mètres, la vitesse algébrique en mètres par seconde et l’accélération en mètres par seconde carrée.
- « À gauche de l’origine » : . Cela ne précise pas le sens du mouvement.
- « Se déplace vers la gauche » : . La position diminue, même si elle est encore positive.
- « Part du repos » : la vitesse initiale est nulle. L’accélération peut être non nulle.
- « Vitesse constante sur une droite » : la vitesse algébrique ne change pas, donc sur cet intervalle.
- « Ralentit » : la valeur absolue de la vitesse diminue. L’accélération est opposée à la vitesse, pas nécessairement négative.
Avant de chercher une formule, notez ce qui change et quand : départ, changement d’accélération, arrêt, demi-tour ou arrivée. Une durée commence au début de l’intervalle choisi, qui n’est pas forcément .
2. Lire la position : hauteur et pente
Sur un graphique position-temps, la hauteur donne la position à un instant. La pente donne la vitesse. Le tracé ne représente pas la forme de la route : un arc courbé peut décrire un déplacement sur une droite.
Pour un intervalle allant de à , les indices i et f désignent le début et la fin. Le déplacement est et la durée est . La vitesse moyenne est :
C’est la pente de la droite reliant les deux points. Pour estimer la vitesse à un instant sur une courbe lisse, tracez une tangente : une droite qui suit la direction de la courbe en ce point. Calculez sa pente à partir de deux points de la tangente. Cette vitesse instantanée peut différer de la vitesse moyenne sur l’intervalle initial.
- Pente positive : le mobile se déplace vers la droite. Pente négative : il se déplace vers la gauche.
- Segment horizontal : la position reste fixe; le mobile est au repos sur cet intervalle.
- Tangente horizontale en un seul point : vitesse nulle à cet instant; cela ne prouve pas un repos prolongé.
- Pente dont la valeur absolue augmente : la rapidité augmente. La courbe peut monter ou descendre.
La distance parcourue additionne les longueurs de tous les trajets. Le déplacement compare seulement les positions finale et initiale. Un aller-retour a une distance positive et peut avoir un déplacement nul.
3. Lire la vitesse et l’accélération : pente et aire
Sur un graphique vitesse-temps, la hauteur est la vitesse algébrique; sa valeur absolue est la rapidité. La pente est l’accélération. Sur une portion rectiligne :
L’accélération moyenne sur un intervalle de durée positive est , en . Elle correspond à la pente de la droite reliant les extrémités de l’intervalle sur le graphique vitesse-temps. Ce rapport reste valable lorsque l’accélération varie pendant l’intervalle; il n’est pas nécessairement égal à l’accélération à chaque instant.
Un segment horizontal à représente donc un déplacement à vitesse constante, et non le repos. Une droite descendante a une accélération négative, même lorsqu’elle est au-dessus de l’axe du temps.
- Aire algébrique sous : elle donne . Une région au-dessus de zéro contribue positivement; une région en dessous contribue négativement. Les unités sont .
- Distance : additionnez les valeurs absolues des aires séparées par les passages de la vitesse par zéro. C’est l’aire sous la rapidité .
- Aire algébrique sous : elle donne la variation de vitesse , en . Ajoutez cette variation à pour obtenir .
Les aires ne donnent pas les valeurs initiales. Un graphique de vitesse seul détermine les déplacements, mais pas la position absolue sans . Un graphique d’accélération seul ne détermine pas la vitesse sans .
4. Construire trois graphiques pour un même trajet
Énoncé. Un chariot part de . Il roule vers la droite à pendant . De à , son accélération est constante et vaut . Elle reste la même lorsque le chariot passe par une vitesse nulle.
Découper l’énoncé avant de calculer
- De 0 à 3 s : la vitesse est constante. L’accélération est nulle et la position augmente linéairement. Le rectangle sous la vitesse donne . Donc .
- De 3 à 5 s : la vitesse diminue de chaque seconde. Il faut deux secondes pour passer de à zéro. Le chariot avance encore, mais ralentit.
- De 5 à 7 s : la vitesse devient négative et atteint . Le chariot se déplace vers la gauche et sa rapidité augmente. L’accélération n’a pas changé à 5 s.
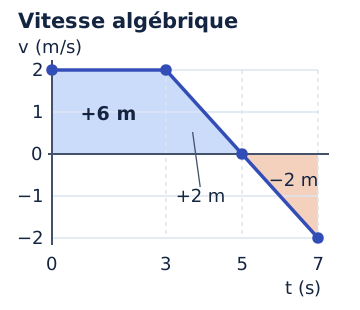
Le déplacement total et la distance totale sont donc :
Ici désigne la distance parcourue. La position atteint à 5 s, puis revient à à 7 s. Le chariot revient à sa position de 3 s, pas à l’origine.
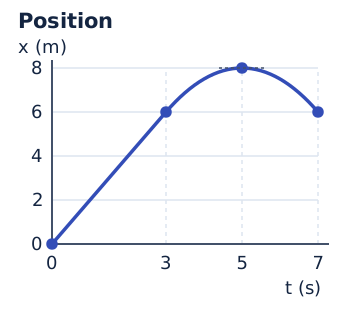
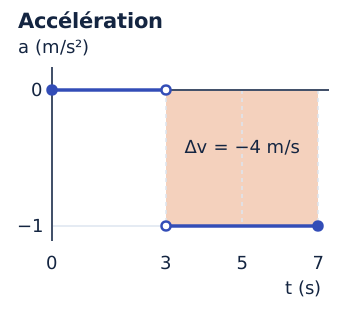
À , mais . La hauteur du graphique de vitesse est nulle, tandis que sa pente reste négative. Le changement de signe de la vitesse prouve le demi-tour; une vitesse nulle, à elle seule, ne suffit pas.
Voir les fonctions utilisées pour tracer les courbes
Pour reproduire ces tracés numériques, entrez en secondes; les formules retournent en mètres et en mètres par seconde. Pour :
Pour , posez , la durée en secondes depuis le changement :
Les deux expressions de position et de vitesse se raccordent à 3 s. Ces fonctions ne décrivent pas le mouvement après 7 s.
5. Choisir une équation sur un intervalle valable
Les quatre relations ci-dessous supposent une accélération constante sur l’intervalle choisi. Elles acceptent . Dans notre trajet, séparez 0–3 s de 3–7 s. Aucun nouveau découpage n’est nécessaire à 5 s pour ces équations, car l’accélération y reste constante; le découpage à 5 s sert au calcul de distance.
Pour chaque intervalle, relevez , , , et . Marquez les données et l’inconnue recherchée. Choisissez de préférence une relation qui ne contient qu’une inconnue.
Sans utiliser le déplacement
Relie les vitesses, l’accélération et la durée. Utile pour trouver le moment où la vitesse s’annule.
Sans utiliser la vitesse finale
Donne le déplacement à partir de la vitesse initiale, de l’accélération et de la durée.
Sans utiliser la durée écoulée
Relie les vitesses au déplacement. Le carré ne conserve pas le signe : choisissez le sens de la vitesse à partir du mouvement.
Sans utiliser explicitement l’accélération
Donne l’aire algébrique sous une droite de vitesse. La moyenne des vitesses aux extrémités n’est pas une méthode générale lorsque l’accélération varie.
Le fait que les données ne mentionnent pas l’accélération ne la rend pas constante. Si le graphique de vitesse est courbé ou si l’accélération change, utilisez les aires disponibles, découpez en phases justifiées ou employez un modèle d’accélération variable. Ne remplacez pas simplement par sa moyenne dans toutes les équations.
6. Résoudre un arrêt sans prolonger le freinage
Un chariot avance à et freine avec une accélération constante de jusqu’à l’arrêt. Il reste ensuite immobile. Quelle distance parcourt-il pendant le freinage?
Choisir, calculer, vérifier
On prend le sens initial comme positif. On connaît , et . La durée est inconnue et inutile pour trouver le déplacement : choisissons la relation sans durée.
Le numérateur et le dénominateur sont tous deux négatifs; le déplacement est donc positif. Comme le chariot ne change pas de sens avant l’arrêt, la distance vaut aussi 24 m.
Vérifions avec le temps d’arrêt et l’aire triangulaire sous la vitesse :
Après ces 4 s, l’énoncé impose le repos : et . Prolonger le freinage à −3 m/s² ferait repartir le chariot en sens inverse et décrirait un autre mouvement.
7. Essayer six questions progressives
Essayez chaque question avant d’ouvrir l’indice. Dans vos schémas, nommez les axes et les unités, indiquez les instants importants et justifiez chaque changement de phase.
1. Une position négative signifie-t-elle un mouvement vers la gauche?
Un graphique position-temps est une droite de à . Trouvez la vitesse, l’accélération, le déplacement et la distance.
Voir un indice
La pente utilise une différence de positions; une droite a une pente constante.
Voir la solution expliquée
La position augmente : le mobile se déplace vers la droite, même lorsqu’il est à gauche de l’origine.
La vitesse est constante, donc . Il n’y a aucun demi-tour : . Le graphique de vitesse est horizontal à +2 m/s; celui d’accélération est horizontal à zéro.
2. Traverser zéro sur un graphique de vitesse
La vitesse augmente linéairement de à en 4 s, à partir de . Trouvez l’accélération, l’instant du demi-tour, le déplacement et la distance. Décrivez le graphique de position.
Voir un indice
La vitesse s’annule avant la fin. Séparez les deux triangles pour calculer la distance.
Voir la solution expliquée
Il faut 3 s pour passer de −3 m/s à zéro. Avant cet instant, le mobile va vers la gauche en ralentissant; ensuite, il va vers la droite et sa rapidité augmente.
Le triangle négatif a une aire de −4,5 m et le triangle positif une aire de +0,5 m.
La position décrit une parabole concave vers le haut, avec un minimum à 3 s. Sa hauteur absolue reste inconnue sans position initiale. Le déplacement négatif est compatible avec une vitesse finale positive.
3. Atteindre deux fois la même position
Reprenez le chariot de la section 4. À quels instants se trouve-t-il à ? Quelle est sa vitesse à chacun de ces instants?
Voir un indice
La position dépasse 6 m uniquement dans la seconde phase. Utilisez la durée depuis 3 s et conservez les deux racines si elles appartiennent à cette phase.
Voir la solution expliquée
Dans la formule numérique du graphique, est en secondes. L’équation devient :
Les durées de 1 s et 3 s appartiennent toutes deux à la phase de 4 s. Elles donnent et . Avec , les vitesses sont respectivement et . Le chariot passe par le même endroit à l’aller et au retour. Écarter automatiquement la seconde racine ferait perdre un événement réel.
4. Changer de modèle après l’arrêt
Un mobile avance à 8 m/s, freine uniformément à −2 m/s² jusqu’à l’arrêt, puis reste au repos pendant 3 s. Trouvez la distance totale, la durée totale et la vitesse moyenne sur tout le mouvement.
Voir un indice
Calculez d’abord la durée du freinage. La phase au repos augmente la durée totale sans augmenter le déplacement.
Voir la solution expliquée
L’indice b désigne ici le freinage. Le triangle sous la vitesse a une base de 4 s et une hauteur de 8 m/s :
Le mobile ne repart pas en sens inverse. Donc et la durée totale vaut .
Cela vaut environ 2,29 m/s. Le graphique de vitesse descend jusqu’à zéro à 4 s, puis reste sur zéro jusqu’à 7 s. Celui de position augmente, s’aplatit à l’arrêt, puis reste horizontal. La moyenne des vitesses initiale et finale, 4 m/s, ne s’applique pas à l’ensemble : l’accélération change à l’arrêt.
5. Mêmes vitesses aux extrémités, même déplacement?
Deux mobiles partent du repos à la même position. A accélère uniformément et atteint 8 m/s à 4 s. B reste au repos pendant 2 s, puis accélère uniformément et atteint aussi 8 m/s à 4 s. Comparez leurs accélérations moyennes et leurs déplacements de 0 à 4 s.
Voir un indice
La variation de vitesse est la même. Les triangles sous les graphiques de vitesse ont-ils la même base?
Voir la solution expliquée
Les deux accélérations moyennes valent . Pour A, cette accélération est constante. Pour B, elle vaut zéro pendant 2 s, puis pendant 2 s.
L’accélération moyenne fixe la variation totale de vitesse, pas la manière dont cette variation se répartit dans le temps. Utiliser une accélération constante de 2 m/s² pour B donnerait un déplacement erroné. Le retard au départ réduit l’aire sous sa vitesse.
6. Relier un délai et un freinage
Un chariot d’essai avance à 20 m/s. Après un signal, son contrôleur maintient cette vitesse pendant 0,8 s, puis impose une accélération de −5 m/s² jusqu’à l’arrêt. Un repère est situé 60 m devant la position du chariot au signal. Le chariot s’arrête-t-il avant ce repère? Combien de temps après le signal?
Voir un indice
Il y a deux phases. Le freinage commence à une nouvelle position, mais avec la même vitesse que pendant le délai.
Voir la solution expliquée
Choisissons l’origine à la position au signal et le sens initial comme positif. Pendant le délai, et la vitesse reste à 20 m/s :
Pour le freinage, et . La relation sans durée donne le déplacement de cette phase :
Les indices 1 et 2 désignent le délai et le freinage. Le déplacement total est . Il n’y a pas de demi-tour : c’est aussi la distance. Le chariot s’arrête 4 m avant le repère.
Sur le graphique de vitesse, un rectangle de base 0,8 s précède un triangle de base 4 s. Une seule accélération constante sur les 4,8 s ne représente pas ce mouvement.
Prolongement facultatif en calcul : une même expression, une autre grandeur
Préalables : dérivation des polynômes et intégrales définies. Si votre cours aborde les graphiques du mouvement par l’algèbre seulement, vous pouvez utiliser les six questions précédentes seules.
Le sens vers la droite est positif. La variable est la valeur numérique du temps en secondes, avec . Il s’agit de deux situations indépendantes. La position situe le chariot; le déplacement est la position finale moins la position initiale. La distance additionne les longueurs parcourues, quel que soit le sens.
Chariot A : l’expression donne la vitesse
La vitesse est en m/s et la position , en mètres :
Au départ, . Trouvez l’accélération , la position et la distance totale de 0 à 6 s. Le chariot est-il au repos lorsque l’accélération est nulle? Écrivez et justifiez chaque dérivée ou intégrale définie; un résultat numérique seul ne suffit pas.
Voir un indice pour le chariot A
Dérivez la vitesse pour trouver l’accélération. Intégrez la vitesse pour obtenir le déplacement, puis ajoutez la position initiale. Vérifiez le signe de la vitesse avant de calculer la distance.
Voir la solution expliquée du chariot A
L’accélération , en m/s², vaut :
Donc , mais : le chariot avance vers la droite. L’accélération varie; les formules à accélération constante ne s’appliquent pas à tout l’intervalle.
L’aire algébrique sous la vitesse donne le déplacement :
Ainsi, . Sur tout l’intervalle,
donc le chariot ne change pas de sens et la distance vaut aussi 30 m. Utiliser la valeur constante pendant six secondes donne aussi 30 m par coïncidence, mais traite à tort la vitesse variable comme constante.
Nouvel essai indépendant, chariot B : l’expression donne la position
Le même polynôme donne maintenant la position , en mètres :
Ce chariot part de . Trouvez sa vitesse et son accélération à 2 s, puis son déplacement et sa distance parcourue de 0 à 6 s. Justifiez les opérations choisies.
Voir un indice pour le chariot B
Dérivez la position une fois pour la vitesse et deux fois pour l’accélération. Vérifiez si la vitesse change de signe avant d’additionner les longueurs parcourues.
Voir la solution expliquée du chariot B
La vitesse est , en m/s; l’accélération est , en m/s². Ainsi, et .
La vitesse passe de négative à positive à 2 s. Les positions à 0, 2 et 6 s valent 5, 4,6 et 6,2 m. Le déplacement est de ; la distance vaut . Ici, la fonction donnée est la position : son sens et ses unités changent l’opération à effectuer.
8. Vérifier rapidement le modèle et le résultat
- Repère : le signe de chaque donnée correspond-il au sens positif choisi?
- Intervalle : l’accélération est-elle constante sur toute la phase utilisée? La durée part-elle du bon instant?
- Graphiques : la pente de la position correspond-elle à la vitesse? La pente de la vitesse correspond-elle à l’accélération?
- Aires : avez-vous additionné les aires algébriques pour le déplacement et leurs valeurs absolues pour la distance?
- Événements : un arrêt dure-t-il, ou la vitesse change-t-elle de signe? Chaque racine trouvée appartient-elle à la phase du modèle?
- Unités et sens : le résultat a-t-il les bonnes unités? Une distance ne peut pas être inférieure à la valeur absolue du déplacement.
Pour gagner du temps, écrivez d’abord une courte ligne par phase : durée, vitesse initiale, accélération et inconnue. Ce travail évite de choisir une formule avec les données de deux phases différentes.
Lorsque la difficulté consiste à trouver l’accélération à partir des interactions, poursuivez avec les diagrammes de forces et le frottement. Pour choisir entre d’autres bilans mécaniques, consultez travail, énergie et quantité de mouvement.
9. Sources et lien avec le cours
Les descriptions officielles de PHYS 204 à Concordia et de PHYS 101 à McGill mentionnent la cinématique. Ces liens situent le thème; ils ne rendent pas les cours équivalents et ne signifient pas que cette leçon couvre tout leur contenu. Les explications, données, figures et exercices ont été créés pour cette ressource.
Utile pour
Travaillez l’étape qui vous manque.
Un tuteur peut vous aider à lire les axes, à interpréter les pentes et les aires algébriques, puis à construire les équations étape par étape, même si vous ne savez pas par où commencer. Consultez le tutorat en mécanique. Vous étudiez au cégep? Trouvez la page de votre cours dans le tutorat en mécanique au cégep.
Demander une séance