Une étape vous bloque? Textez-nous Écrivez-nous Demander une séance
Une matrice modifie généralement la longueur et la direction d’un vecteur. Un vecteur propre est un vecteur non nul dont l’image reste sur sa droite passant par l’origine. Sa valeur propre indique comment la matrice le multiplie, y compris si la flèche change de sens ou si son image devient nulle.
À la fin de cette leçon, vous devriez pouvoir reconnaître géométriquement un vecteur propre, trouver les valeurs propres et les sous-espaces propres d’une petite matrice, puis vérifier chaque réponse dans l’équation initiale. Deux exemples résolus et une comparaison de valeurs propres répétées précèdent cinq exercices avec indices facultatifs et réponses expliquées.
Vous devriez savoir multiplier une matrice par un vecteur, calculer un déterminant d’ordre deux et résoudre un système linéaire homogène. Au besoin, revoyez les opérations sur les lignes et les ensembles de solutions. Cette leçon utilise des matrices réelles, des valeurs propres réelles et des vecteurs colonnes réels; le dernier exercice explique pourquoi ce choix compte.
1. Qu’est-ce qui reste inchangé?
Pour une matrice carrée , un vecteur est un vecteur propre associé à la valeur propre lorsque
Ici, désigne le produit matrice-vecteur, tandis que multiplie chaque composante du vecteur par le même nombre réel. Par exemple, est un vecteur colonne; son image par est un autre vecteur colonne.
- Si , l’image pointe dans le même sens que le vecteur initial.
- Si , l’image pointe dans le sens opposé, sur la même droite.
- Si , l’image est le vecteur nul, qui n’a pas de direction. Le vecteur initial peut tout de même être propre.
La longueur est multipliée par . Elle augmente si , diminue si et reste inchangée si . L’expression « conserve la direction » demande donc une précision : la droite est conservée, mais le sens peut s’inverser et une image nulle n’a pas de direction.
Pour la matrice diagonale suivante, les axes horizontal et vertical sont des directions propres :
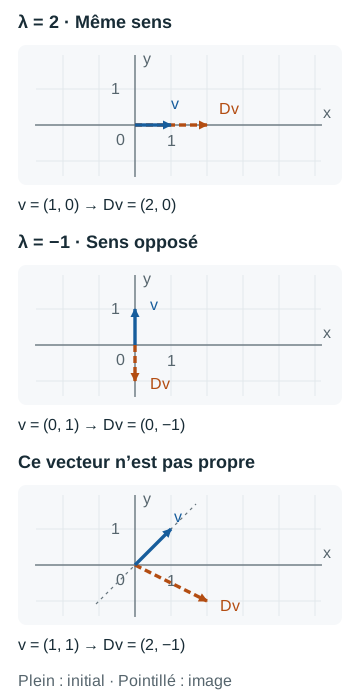
En effet, . Aucun multiplicateur unique ne transforme les deux composantes initiales en celles de l’image : ce vecteur n’est donc pas propre.
Si est propre, tout multiple non nul l’est aussi, pour la même valeur propre, car . Un vecteur propre n’a donc pas besoin d’être unitaire et sa longueur n’est généralement pas imposée.
2. Trouver le nombre, puis les vecteurs
Réécrivons l’équation à l’aide de la matrice identité , qui laisse chaque vecteur inchangé :
Pour une matrice d’ordre comportant lignes et colonnes, ce système homogène admet une solution non nulle exactement lorsque est singulière, c’est-à-dire non inversible. Le déterminant permet de détecter cette condition :
C’est l’équation caractéristique. Elle donne les valeurs propres, pas les vecteurs propres. Soustrayez uniquement aux éléments de la diagonale. En deux dimensions,
donne
- Trouver les valeurs propres. Résolvez l’équation caractéristique.
- Trouver les vecteurs pour chaque valeur. Remplacez cette valeur dans , puis résolvez le système. Conservez les paramètres libres.
- Distinguer l’espace de ses vecteurs propres. L’ensemble des solutions est le sous-espace propre. Le noyau est l’ensemble des vecteurs que cette matrice envoie sur zéro. Le sous-espace propre contient le vecteur nul; ses vecteurs non nuls sont les vecteurs propres.
- Vérifier avec la matrice initiale. Calculez séparément et . Toutes les composantes doivent coïncider et doit être non nul.
3. Exemple résolu : deux directions propres
Trouvez toutes les valeurs propres et tous les vecteurs propres de
Trouver les deux valeurs propres
En annulant cette expression, on obtient et .
Résoudre le système pour chaque valeur propre
Pour ,
Les deux équations donnent , donc
Pour ,
Cette fois, les deux équations donnent , donc
Chaque sous-espace propre est une droite passant par l’origine. Pour en donner les vecteurs propres, on impose . Le paramètre peut être positif ou négatif.
Vérifier un vecteur non nul sur chaque droite
La linéarité étend chaque vérification à tous les multiples sur la droite correspondante. Ce sont tous les vecteurs propres : l’équation caractéristique n’a pas d’autres racines et chaque système associé a été entièrement résolu.
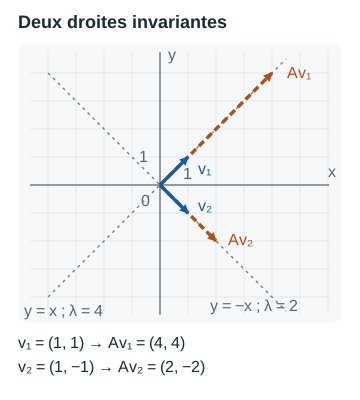
Le vecteur n’est sur aucune de ces deux droites. Son image n’en est pas un multiple scalaire. L’existence de deux directions propres ne rend pas tous les vecteurs propres.
4. Exemple résolu : une valeur propre nulle
La projection sur l’axe horizontal est représentée par
L’équation caractéristique est , donc les valeurs propres sont et .
- Pour , résolvez . On obtient : tout vecteur horizontal non nul reste inchangé.
- Pour , résolvez . On obtient : tout vecteur vertical non nul a pour image l’origine.
Par exemple,
Le vecteur initial est non nul, donc il convient. L’image nulle n’a pas de direction; on ne l’appelle pas vecteur propre. Plus généralement, zéro est une valeur propre d’une matrice carrée exactement lorsque celle-ci est singulière. Son sous-espace propre associé à zéro est son noyau.
Une projection ne rend pas tout vecteur propre : , qui n’est pas un multiple du vecteur initial.
5. Ce qu’une valeur propre répétée ne dit pas
Dans le plan, deux vecteurs non nuls sont linéairement indépendants si aucun n’est un multiple scalaire de l’autre. Une base d’un espace est un ensemble de vecteurs indépendants permettant d’écrire chaque vecteur de cet espace, de façon unique, comme une somme de multiples scalaires de ces vecteurs. Un vecteur non nul forme une base d’une droite; deux vecteurs indépendants forment une base du plan. Leurs dimensions sont respectivement un et deux.
Comparons
Les deux matrices ont pour équation caractéristique . La racine apparaît deux fois : sa multiplicité algébrique est donc deux. Cela ne donne pas le nombre de vecteurs propres indépendants.
- Pour , le système donne . Son sous-espace propre est une droite, de base .
- Pour , la matrice est nulle. Tous les vecteurs réels résolvent le système : le sous-espace propre est le plan entier. Tout vecteur non nul est propre.
La dimension d’un sous-espace propre est la multiplicité géométrique de la valeur propre : un pour , deux pour . Il existe une infinité de vecteurs propres dans chaque cas; la différence est le nombre maximal de vecteurs propres linéairement indépendants que l’on peut choisir dans ce sous-espace. Il faut résoudre le système pour le déterminer.
Diagonaliser signifie choisir une base dans laquelle la même application linéaire a une matrice diagonale. Une matrice réelle d’ordre deux est diagonalisable sur les réels exactement lorsqu’elle possède deux vecteurs propres réels linéairement indépendants. Ainsi, n’est pas diagonalisable, tandis que est déjà diagonale. Une valeur propre répétée ne suffit pas à décider.
6. Cinq exercices à essayer
Gardez d’abord les réponses fermées. Commencez par des vérifications directes, puis trouvez un sous-espace propre complet, corrigez un raccourci trompeur et étudiez une rotation. Les indices sont séparés des réponses.
Exercice 1 : un multiplicateur pour tout le vecteur
Pour , déterminez lesquels des vecteurs suivants sont propres. Pour chacun qui convient, donnez la valeur propre associée.
Voir un indice pour l’exercice 1
Calculez chaque image. Une composante négative dans le vecteur initial ne rend pas nécessairement la valeur propre négative. Excluez le vecteur nul avant de comparer les vecteurs.
Voir la réponse et le raisonnement pour l’exercice 1
, donc est associé à la valeur propre . De même, , donc est associé à ; l’image pointe dans le même sens que ce vecteur initial dirigé vers le bas.
Pour , l’image est . La première composante exigerait le multiplicateur , la seconde : aucune valeur propre ne convient à ce vecteur. Le vecteur est exclu par définition.
Exercice 2 : trouver et vérifier les deux sous-espaces
Trouvez toutes les valeurs propres et tous les vecteurs propres de . Expliquez pourquoi le deuxième axe de coordonnées n’est pas une direction propre, même si la matrice est triangulaire.
Voir un indice pour l’exercice 2
Le déterminant est le produit des éléments diagonaux de . Pour chaque racine, résolvez les deux équations et conservez un paramètre libre.
Voir la réponse et le raisonnement pour l’exercice 2
, donc les valeurs propres sont et . Pour , le système donne . Pour , il donne , donc .
Tous les vecteurs propres sont pour la valeur propre , ou pour la valeur propre , avec . Les vérifications directes donnent et .
Mais , qui quitte l’axe vertical. Les éléments diagonaux d’une matrice triangulaire sont ses valeurs propres; les vecteurs de la base canonique ne sont pas nécessairement tous propres.
Exercice 3 : tout le plan peut-il avoir une image nulle?
Pour la matrice nulle d’ordre deux , trouvez toutes les valeurs propres et tous les vecteurs propres. Son sous-espace propre associé à zéro contient-il seulement le vecteur nul?
Voir un indice pour l’exercice 3
Pour un vecteur initial non nul, résolvez . Distinguez ensuite l’espace des solutions des vecteurs propres admissibles.
Voir la réponse et le raisonnement pour l’exercice 3
Tout vecteur a une image nulle. Puisque , l’équation impose , la seule valeur propre. Son sous-espace propre est entier, et ses vecteurs propres sont tous les vecteurs réels non nuls à deux composantes. Le sous-espace propre contient le vecteur nul, mais la liste des vecteurs propres l’exclut. Ici, les multiplicités algébrique et géométrique de la racine valent deux.
Exercice 4 : deux vecteurs ou deux directions indépendantes?
Un étudiant trouve la valeur propre répétée pour de la section 5 et propose et comme « deux vecteurs propres indépendants ». Vérifiez les vecteurs et corrigez la conclusion sur la diagonalisation.
Voir un indice pour l’exercice 4
Les deux vecteurs peuvent vérifier l’équation des vecteurs propres sans satisfaire une autre condition. Peut-on obtenir l’un en multipliant l’autre par un scalaire?
Voir la réponse et le raisonnement pour l’exercice 4
Les deux sont propres pour la valeur propre , mais le second est le double du premier. Ils sont linéairement dépendants. Comme impose , tous les vecteurs propres sont sur cette même droite. Il n’existe pas de deuxième vecteur propre indépendant : n’est donc pas diagonalisable. Changer la longueur ne crée pas une nouvelle direction indépendante.
Exercice 5 : une rotation sans direction propre réelle
La matrice fait tourner le plan d’un quart de tour dans le sens antihoraire. Possède-t-elle une valeur propre réelle? Expliquez à l’aide de son équation caractéristique et de sa géométrie.
Voir un indice pour l’exercice 5
Calculez . Une flèche non nulle tournée d’un quart de tour ne peut pas rester sur sa droite initiale.
Voir la réponse et le raisonnement pour l’exercice 5
, qui est strictement positif pour tout réel . Il n’y a pas de racine réelle, donc ni valeur propre réelle ni vecteur propre réel. Géométriquement, toute flèche non nulle passe sur une droite perpendiculaire; aucune n’a une image nulle. Sur les complexes, les racines sont et , où , mais les vecteurs propres complexes sortent du cadre géométrique réel utilisé ici.
7. Vérifier son raisonnement et poursuivre
- Pouvez-vous expliquer l’effet du signe et de la valeur absolue d’une valeur propre sur un vecteur non nul?
- Avez-vous soustrait la valeur propre uniquement sur la diagonale, puis résolu le système homogène obtenu?
- Avez-vous donné le sous-espace propre complet, puis exclu zéro pour énumérer les vecteurs propres?
- Avez-vous vérifié chaque représentant avec la matrice initiale, plutôt qu’avec le seul déterminant?
- Pour une racine répétée, avez-vous compté les vecteurs indépendants en résolvant le système?
Si la multiplication ou les paramètres libres posaient problème, revenez aux bases sur les matrices et les vecteurs. Si les calculs fonctionnaient, expliquez la différence entre et sans regarder la section 5, puis utilisez vos documents de cours pour poursuivre avec les changements de base et la diagonalisation.
Pour situer la notion dans l’ensemble du cours, consultez les guides de MATH 204 à Concordia et de MATH 133 à McGill.
Contexte des cours et lectures complémentaires
Cette leçon originale accompagne les notions de valeurs propres et de vecteurs propres de MATH 204 à Concordia et de MATH 133 à McGill. Consultez votre propre plan de cours pour connaître la matière qui vous est assignée. Les liens suivants établissent la pertinence du sujet et proposent des explications complémentaires.
Utile pour
Travaillez l’étape qui vous manque.
Indiquez simplement la matière et votre disponibilité. Nablio confirme les détails par texto ou courriel.
Demander une séance