Revenir au guide MATH 133 · McGill
Une étape vous bloque? Textez-nous Écrivez-nous Demander une séance
Une matrice modifie généralement la longueur et la direction d’un vecteur. Un vecteur propre est un vecteur non nul dont l’image reste sur sa droite passant par l’origine. Sa valeur propre indique comment la matrice le multiplie, y compris si la flèche change de sens ou si son image devient nulle.
À la fin de cette leçon, vous devriez pouvoir reconnaître géométriquement un vecteur propre, trouver les valeurs propres et les sous-espaces propres d’une petite matrice, puis vérifier chaque réponse dans l’équation initiale. Deux exemples résolus et une comparaison de valeurs propres répétées précèdent cinq exercices avec indices facultatifs et réponses expliquées.
Vous devriez savoir multiplier une matrice par un vecteur, calculer un déterminant d’ordre deux et résoudre un système linéaire homogène. Au besoin, revoyez les opérations sur les lignes et les ensembles de solutions. Cette leçon utilise des matrices réelles, des valeurs propres réelles et des vecteurs colonnes réels; le dernier exercice explique pourquoi ce choix compte.
1. Qu’est-ce qui reste inchangé?
Pour une matrice carrée , un vecteur est un vecteur propre associé à la valeur propre lorsque
Ici, désigne le produit matrice-vecteur, tandis que multiplie chaque composante du vecteur par le même nombre réel. Par exemple, est un vecteur colonne; son image par est un autre vecteur colonne.
- Si , l’image pointe dans le même sens que le vecteur initial.
- Si , l’image pointe dans le sens opposé, sur la même droite.
- Si , l’image est le vecteur nul, qui n’a pas de direction. Le vecteur initial peut tout de même être propre.
La longueur est multipliée par . Elle augmente si , diminue si et reste inchangée si . L’expression « conserve la direction » demande donc une précision : la droite est conservée, mais le sens peut s’inverser et une image nulle n’a pas de direction.
Pour la matrice diagonale suivante, les axes horizontal et vertical sont des directions propres :
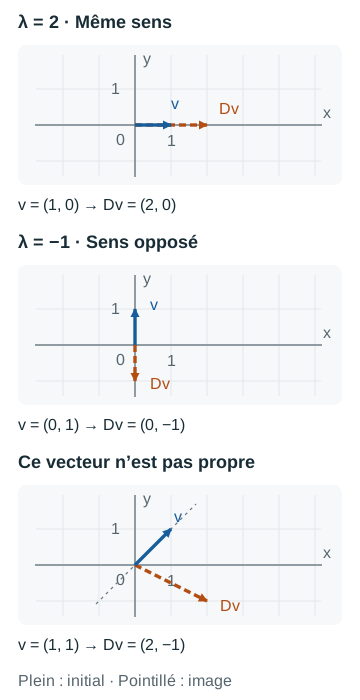
En effet, . Aucun multiplicateur unique ne transforme les deux composantes initiales en celles de l’image : ce vecteur n’est donc pas propre.
Si est propre, tout multiple non nul l’est aussi, pour la même valeur propre, car . Un vecteur propre n’a donc pas besoin d’être unitaire et sa longueur n’est généralement pas imposée.
2. Trouver le nombre, puis les vecteurs
Réécrivons l’équation à l’aide de la matrice identité , qui laisse chaque vecteur inchangé :
Pour une matrice d’ordre comportant lignes et colonnes, ce système homogène admet une solution non nulle exactement lorsque est singulière, c’est-à-dire non inversible. Le déterminant permet de détecter cette condition :
C’est l’équation caractéristique. Elle donne les valeurs propres, pas les vecteurs propres. Soustrayez uniquement aux éléments de la diagonale. En deux dimensions,
donne
- Trouver les valeurs propres. Résolvez l’équation caractéristique.
- Trouver les vecteurs pour chaque valeur. Remplacez cette valeur dans , puis résolvez le système. Conservez les paramètres libres.
- Distinguer l’espace de ses vecteurs propres. L’ensemble des solutions est le sous-espace propre. Le noyau est l’ensemble des vecteurs que cette matrice envoie sur zéro. Le sous-espace propre contient le vecteur nul; ses vecteurs non nuls sont les vecteurs propres.
- Vérifier avec la matrice initiale. Calculez séparément et . Toutes les composantes doivent coïncider et doit être non nul.
3. Exemple résolu : deux directions propres
Trouvez toutes les valeurs propres et tous les vecteurs propres de
Trouver les deux valeurs propres
En annulant cette expression, on obtient et .
Résoudre le système pour chaque valeur propre
Pour ,
Les deux équations donnent , donc
Pour ,
Cette fois, les deux équations donnent , donc
Chaque sous-espace propre est une droite passant par l’origine. Pour en donner les vecteurs propres, on impose . Le paramètre peut être positif ou négatif.
Vérifier un vecteur non nul sur chaque droite
La linéarité étend chaque vérification à tous les multiples sur la droite correspondante. Ce sont tous les vecteurs propres : l’équation caractéristique n’a pas d’autres racines et chaque système associé a été entièrement résolu.
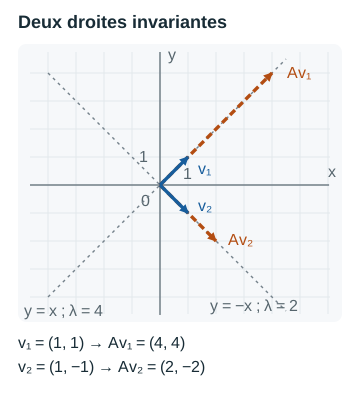
Le vecteur n’est sur aucune de ces deux droites. Son image n’en est pas un multiple scalaire. L’existence de deux directions propres ne rend pas tous les vecteurs propres.
4. Exemple résolu : une valeur propre nulle
La projection sur l’axe horizontal est représentée par
L’équation caractéristique est , donc les valeurs propres sont et .
- Pour , résolvez . On obtient : tout vecteur horizontal non nul reste inchangé.
- Pour , résolvez . On obtient : tout vecteur vertical non nul a pour image l’origine.
Par exemple,
Le vecteur initial est non nul, donc il convient. L’image nulle n’a pas de direction; on ne l’appelle pas vecteur propre. Plus généralement, zéro est une valeur propre d’une matrice carrée exactement lorsque celle-ci est singulière. Son sous-espace propre associé à zéro est son noyau.
Une projection ne rend pas tout vecteur propre : , qui n’est pas un multiple du vecteur initial.
5. Ce qu’une valeur propre répétée ne dit pas
Dans le plan, deux vecteurs non nuls sont linéairement indépendants si aucun n’est un multiple scalaire de l’autre. Une base d’un espace est un ensemble de vecteurs indépendants permettant d’écrire chaque vecteur de cet espace, de façon unique, comme une somme de multiples scalaires de ces vecteurs. Un vecteur non nul forme une base d’une droite; deux vecteurs indépendants forment une base du plan. Leurs dimensions sont respectivement un et deux.
Comparons
Les deux matrices ont pour équation caractéristique . La racine apparaît deux fois : sa multiplicité algébrique est donc deux. Cela ne donne pas le nombre de vecteurs propres indépendants.
- Pour , le système donne . Son sous-espace propre est une droite, de base .
- Pour , la matrice est nulle. Tous les vecteurs réels résolvent le système : le sous-espace propre est le plan entier. Tout vecteur non nul est propre.
La dimension d’un sous-espace propre est la multiplicité géométrique de la valeur propre : un pour , deux pour . Il existe une infinité de vecteurs propres dans chaque cas; la différence est le nombre maximal de vecteurs propres linéairement indépendants que l’on peut choisir dans ce sous-espace. Il faut résoudre le système pour le déterminer.
Diagonaliser signifie choisir une base dans laquelle la même application linéaire a une matrice diagonale. Une matrice réelle d’ordre deux est diagonalisable sur les réels exactement lorsqu’elle possède deux vecteurs propres réels linéairement indépendants. Ainsi, n’est pas diagonalisable, tandis que est déjà diagonale. Une valeur propre répétée ne suffit pas à décider.
6. Cinq exercices à essayer
Gardez d’abord les réponses fermées. Commencez par des vérifications directes, puis trouvez un sous-espace propre complet, corrigez un raccourci trompeur et étudiez une rotation. Les indices sont séparés des réponses.
Exercice 1 : un multiplicateur pour tout le vecteur
Pour , déterminez lesquels des vecteurs suivants sont propres. Pour chacun qui convient, donnez la valeur propre associée.
Voir un indice pour l’exercice 1
Calculez chaque image. Une composante négative dans le vecteur initial ne rend pas nécessairement la valeur propre négative. Excluez le vecteur nul avant de comparer les vecteurs.
Voir la réponse et le raisonnement pour l’exercice 1
, donc est associé à la valeur propre . De même, , donc est associé à ; l’image pointe dans le même sens que ce vecteur initial dirigé vers le bas.
Pour , l’image est . La première composante exigerait le multiplicateur , la seconde : aucune valeur propre ne convient à ce vecteur. Le vecteur est exclu par définition.
Exercice 2 : trouver et vérifier les deux sous-espaces
Trouvez toutes les valeurs propres et tous les vecteurs propres de . Expliquez pourquoi le deuxième axe de coordonnées n’est pas une direction propre, même si la matrice est triangulaire.
Voir un indice pour l’exercice 2
Le déterminant est le produit des éléments diagonaux de . Pour chaque racine, résolvez les deux équations et conservez un paramètre libre.
Voir la réponse et le raisonnement pour l’exercice 2
, donc les valeurs propres sont et . Pour , le système donne . Pour , il donne , donc .
Tous les vecteurs propres sont pour la valeur propre , ou pour la valeur propre , avec . Les vérifications directes donnent et .
Mais , qui quitte l’axe vertical. Les éléments diagonaux d’une matrice triangulaire sont ses valeurs propres; les vecteurs de la base canonique ne sont pas nécessairement tous propres.
Exercice 3 : tout le plan peut-il avoir une image nulle?
Pour la matrice nulle d’ordre deux , trouvez toutes les valeurs propres et tous les vecteurs propres. Son sous-espace propre associé à zéro contient-il seulement le vecteur nul?
Voir un indice pour l’exercice 3
Pour un vecteur initial non nul, résolvez . Distinguez ensuite l’espace des solutions des vecteurs propres admissibles.
Voir la réponse et le raisonnement pour l’exercice 3
Tout vecteur a une image nulle. Puisque , l’équation impose , la seule valeur propre. Son sous-espace propre est entier, et ses vecteurs propres sont tous les vecteurs réels non nuls à deux composantes. Le sous-espace propre contient le vecteur nul, mais la liste des vecteurs propres l’exclut. Ici, les multiplicités algébrique et géométrique de la racine valent deux.
Exercice 4 : deux vecteurs ou deux directions indépendantes?
Un étudiant trouve la valeur propre répétée pour de la section 5 et propose et comme « deux vecteurs propres indépendants ». Vérifiez les vecteurs et corrigez la conclusion sur la diagonalisation.
Voir un indice pour l’exercice 4
Les deux vecteurs peuvent vérifier l’équation des vecteurs propres sans satisfaire une autre condition. Peut-on obtenir l’un en multipliant l’autre par un scalaire?
Voir la réponse et le raisonnement pour l’exercice 4
Les deux sont propres pour la valeur propre , mais le second est le double du premier. Ils sont linéairement dépendants. Comme impose , tous les vecteurs propres sont sur cette même droite. Il n’existe pas de deuxième vecteur propre indépendant : n’est donc pas diagonalisable. Changer la longueur ne crée pas une nouvelle direction indépendante.
Exercice 5 : une rotation sans direction propre réelle
La matrice fait tourner le plan d’un quart de tour dans le sens antihoraire. Possède-t-elle une valeur propre réelle? Expliquez à l’aide de son équation caractéristique et de sa géométrie.
Voir un indice pour l’exercice 5
Calculez . Une flèche non nulle tournée d’un quart de tour ne peut pas rester sur sa droite initiale.
Voir la réponse et le raisonnement pour l’exercice 5
, qui est strictement positif pour tout réel . Il n’y a pas de racine réelle, donc ni valeur propre réelle ni vecteur propre réel. Géométriquement, toute flèche non nulle passe sur une droite perpendiculaire; aucune n’a une image nulle. Sur les complexes, les racines sont et , où , mais les vecteurs propres complexes sortent du cadre géométrique réel utilisé ici.
Atelier de diagonalisation : construire la base, vérifier la factorisation et calculer les puissances
À poursuivre après les cinq exercices de base. La diagonalisation transforme les directions propres trouvées en un système de coordonnées pour la même transformation. Cet atelier original ajoute deux exemples résolus et six exercices progressifs. Revoyez l’atelier sur les bases et les coordonnées si l’ordre des matrices ou les colonnes de coordonnées vous posent problème. Prévoyez du temps supplémentaire au-delà de la leçon de base.
La description départementale de MATH 133 à McGill (en anglais) mentionne les valeurs propres et la diagonalisation. Il s’agit d’exercices ciblés, et non d’un programme complet d’examen ou d’une prédiction des questions évaluées. Suivez les consignes actuelles de votre section. Toutes les matrices et les bases utilisées ici sont réelles.
Pourquoi la factorisation fonctionne
Pour une matrice d’ordre , choisissez vecteurs propres linéairement indépendants . Placez leurs coordonnées usuelles dans les colonnes de , puis leurs valeurs propres correspondantes dans le même ordre sur la diagonale de :
La colonne d’indice de est . Celle de est . Les équations des vecteurs propres donnent donc
L’indépendance rend inversible. En multipliant cette équation du côté approprié, on obtient les deux formes utiles :
Lisez la seconde formule de droite à gauche : trouve les coordonnées dans la base propre, multiplie chaque coordonnée séparément, puis reconstitue l’image en coordonnées usuelles. La matrice représente la même transformation linéaire dans la base propre. Un changement de coordonnées n’applique pas à lui seul la transformation.
Réciproquement, si est inversible et est diagonale, une multiplication par montre que les colonnes de S sont des vecteurs propres indépendants. La diagonalisation sur les réels est donc possible exactement lorsqu’il existe une base propre réelle complète. Avoir valeurs propres réelles distinctes suffit, mais n’est pas nécessaire. Une valeur propre répétée exige d’examiner son sous-espace propre.
Reprenez la comparaison existante de B et C : tous les vecteurs propres de B sont sur une droite, donc toute matrice à deux colonnes de vecteurs propres est singulière. Elle ne possède pas l’inverse nécessaire. Choisir un autre multiple non nul ne crée pas la direction manquante. Pour C, deux directions indépendantes sont disponibles malgré la valeur propre répétée.
Exemple résolu 1 : compléter l’exemple géométrique
La section 3 a trouvé les valeurs propres et les vecteurs propres de . Construisons maintenant une factorisation vérifiée :
Les valeurs propres sont pour et pour . Ainsi,
Vérifiez d’abord la base : . La formule de l’inverse d’une matrice d’ordre deux donne
Vérifiez ensuite les équations colonne par colonne, puis le résultat diagonal :
Cela vérifie l’ordre des facteurs autant que le calcul. Les colonnes de S sont ici orthogonales, mais non unitaires : son inverse est la moitié de S, pas sa transposée.
Que devient ? L’exposant désigne la transposée; cette notation décrit donc une colonne. Calculez les trois étapes :
La multiplication directe par A donne également . L’entrée était : le premier coefficient a été multiplié par 4 et le second par 2. Les coefficients ont changé parce que la transformation a été appliquée; aucun vecteur de la base n’avait besoin de suivre un axe usuel.
Exemple résolu 2 : une puissance sans répéter les produits de matrices
Considérez la matrice non symétrique
Son équation caractéristique est . Pour , le système impose ; choisissez . Pour , il donne ; choisissez . Ces vecteurs sont indépendants. Utilisez de nouvelles matrices S et D pour cet exemple :
Le déterminant de S vaut 1, et , . Ainsi, et . Cette base n’est pas orthogonale; la diagonalisation n’exige pas l’orthogonalité.
Dans une puissance, les facteurs inverses adjacents se simplifient :
En répétant cet argument, on obtient pour tout entier positif ou nul, y compris , où les deux membres sont l’identité. Il suffit d’élever les éléments diagonaux à la puissance voulue :
La multiplication donne
C’est une puissance matricielle ordinaire, pas une puissance appliquée à chaque élément de M. Par exemple, pour , l’élément en haut à droite vaut , et non .
Pour la récurrence , avec , les coordonnées initiales dans la base propre sont . Donc,
Pour , on obtient . Une vérification directe donne , , puis le même . Le second coefficient dans la base propre change de signe à chaque étape, tandis que le premier coefficient double.
Limite : les puissances entières négatives exigent en plus que la matrice soit inversible, donc que toutes ses valeurs propres soient non nulles. Une valeur propre nulle n’empêche ni la diagonalisation ni les puissances positives. L’exercice 5 distingue ces idées.
Six exercices progressifs
Utilisez A de l’exemple résolu 1 et M de l’exemple résolu 2 lorsqu’elles sont mentionnées. Chaque exercice comporte un indice distinct et une explication complète. Les exercices 1–2 construisent et vérifient une factorisation, les exercices 3–4 l’utilisent, et les exercices 5–6 examinent les conditions.
1. Changer l’ordre des colonnes, puis une longueur
Pour A, placez avant dans une matrice R. Quelle matrice diagonale E donne ? Si vous utilisez plutôt les colonnes , les valeurs propres changent-elles?
Indice pour l’exercice de diagonalisation 1
Associez chaque élément diagonal à sa colonne. Un multiple scalaire non nul reste un vecteur propre de même valeur propre.
Solution complète de l’exercice de diagonalisation 1
La première colonne a pour valeur propre 2, et la seconde 4. Directement, . Garder l’ancien ordre diagonal ferait échouer les deux vérifications par colonne.
Pour les colonnes , les éléments diagonaux restent 4,2, car . Multiplier une colonne par un scalaire change la conversion de coordonnées et son inverse, pas sa valeur propre. Le nouveau déterminant vaut : les colonnes forment toujours une base. Multiplier par zéro la détruirait.
2. Construire une nouvelle diagonalisation
Diagonalisez . Trouvez les sous-espaces propres, donnez une matrice S inversible et une matrice D diagonale, puis vérifiez .
Indice pour l’exercice de diagonalisation 2
Les valeurs propres sont les éléments diagonaux de cette matrice triangulaire. Le second vecteur de la base canonique n’est pas propre; résolvez le système pour la valeur propre 2.
Solution complète de l’exercice de diagonalisation 2
L’équation donne 4 et 2. Pour 4, le système donne . Pour 2, il donne . Donc et .
Ici, , et , ce que l’on vérifie en multipliant S par elle-même. De plus,
Donc et . D’autres vecteurs non nuls sur ces droites propres conviennent aussi, à condition de respecter l’ordre diagonal correspondant.
3. Calculer une puissance et une image
Trouvez à l’aide de l’exemple résolu 1, puis calculez . Pourquoi est-il incorrect d’élever chaque élément de A au cube?
Indice pour l’exercice de diagonalisation 3
Élevez au cube les deux valeurs propres de D, puis multipliez par S et son inverse. La première colonne d’une matrice est l’image du premier vecteur de la base canonique.
Solution complète de l’exercice de diagonalisation 3
L’image demandée est . Pour vérifier directement, ; une nouvelle multiplication par A donne le même résultat. Élever les éléments au cube donnerait , ce qui ignore les sommes de produits exigées par la multiplication matricielle.
4. Résoudre une récurrence avec un autre vecteur initial
Pour et , déduisez une formule pour , puis vérifiez et .
Indice pour l’exercice de diagonalisation 4
Trouvez d’abord les coefficients du nouveau vecteur initial dans la base propre de M. Ne réutilisez pas ceux de l’exemple résolu.
Solution complète de l’exercice de diagonalisation 4
Les nouveaux coefficients sont , donc . Ainsi,
Pour , cela donne , le vecteur initial demandé. Pour , on obtient , également donné par . Chaque coefficient dans la base propre suit son multiplicateur; les composantes usuelles visibles les combinent.
5. Diagonalisable, mais non inversible
Pour , construisez une diagonalisation. Trouvez pour les entiers n strictement positifs. Que sont et ?
Indice pour l’exercice de diagonalisation 5
Essayez les valeurs propres 1 et 0. Une valeur propre nulle décrit une direction propre envoyée sur zéro; elle ne rend pas nécessairement singulière la matrice des vecteurs propres.
Solution complète de l’exercice de diagonalisation 5
Pour 1, le sous-espace propre est engendré par . Pour 0, l’équation donne le générateur . Ils sont indépendants, donc
Pour tout entier n strictement positif, , donc . La multiplication directe donne aussi . Par définition, , et non N; traitez la puissance zéro séparément plutôt que d’utiliser une expression scalaire non définie impliquant zéro.
L’inverse n’existe pas, car . Les vecteurs propres indépendants rendent S inversible; ils ne rendent pas N inversible. Ce sont deux conditions différentes.
6. Une valeur propre répétée en trois dimensions
Déterminez si est diagonalisable sur les réels. Construisez S et D si c’est le cas. Expliquez pourquoi la racine répétée ne suffit pas à trancher.
Indice pour l’exercice de diagonalisation 6
Pour chaque valeur propre distincte, résolvez le système homogène. Il faut trois vecteurs propres indépendants au total, pas trois valeurs propres différentes.
Solution complète de l’exercice de diagonalisation 6
L’équation caractéristique est . Pour 2, les équations imposent , laissant x et y libres. Ainsi, , un plan. Pour 3, elles donnent , , donc .
Choisissez
Puisque , les trois colonnes forment une base. Les vérifications par colonne donnent , ce qui prouve la diagonalisation. La valeur propre 2 a des multiplicités algébrique et géométrique égales à deux; la valeur propre 3 fournit la troisième direction indépendante. Comparez avec B de la section 5, où la racine répétée ne fournissait qu’une direction indépendante.
Une dernière vérification avant de poursuivre
- Trouvez toutes les valeurs propres et chaque sous-espace propre, en précisant le corps de scalaires.
- Comptez les vecteurs propres indépendants. Des longueurs différentes ne constituent pas des directions différentes.
- Placez les vecteurs en colonnes et respectez l’ordre diagonal correspondant.
- Vérifiez que S est inversible, puis contrôlez l’identité par colonnes avant d’utiliser un inverse.
- Pour les puissances, précisez les entiers permis et vérifiez séparément une petite puissance ou la condition initiale.
Pour une autre explication de la factorisation et des puissances, consultez MIT OpenCourseWare : diagonalisation et puissances de A (en anglais). Il s’agit d’un complément mathématique, non d’une indication de la matière évaluée à McGill. Revenez à MATH 133 ou à MATH 204 pour choisir la prochaine notion du cours.
7. Vérifier son raisonnement et poursuivre
- Pouvez-vous expliquer l’effet du signe et de la valeur absolue d’une valeur propre sur un vecteur non nul?
- Avez-vous soustrait la valeur propre uniquement sur la diagonale, puis résolu le système homogène obtenu?
- Avez-vous donné le sous-espace propre complet, puis exclu zéro pour énumérer les vecteurs propres?
- Avez-vous vérifié chaque représentant avec la matrice initiale, plutôt qu’avec le seul déterminant?
- Pour une racine répétée, avez-vous compté les vecteurs indépendants en résolvant le système?
Si la multiplication ou les paramètres libres posaient problème, revenez aux bases sur les matrices et les vecteurs. Si les calculs fonctionnaient, expliquez la différence entre et sans regarder la section 5, puis terminez l’atelier de diagonalisation et utilisez vos documents de cours pour poursuivre la pratique.
Pour situer la notion dans l’ensemble du cours, consultez les guides de MATH 204 à Concordia et de MATH 133 à McGill.
Contexte des cours et lectures complémentaires
Cette leçon originale accompagne les notions de valeurs propres et de vecteurs propres de MATH 204 à Concordia et de MATH 133 à McGill. Consultez votre propre plan de cours pour connaître la matière qui vous est assignée. Les liens suivants établissent la pertinence du sujet et proposent des explications complémentaires.
Utile pour
Travaillez l’étape qui vous manque.
Indiquez simplement la matière et votre disponibilité. Nablio confirme les détails par texto ou courriel.
Demander une séance