Tutorat MATH 206 · McGill
Calcul appliqué et algèbre linéaire : tutorat individuel en ligne et préparation aux examens.
Aperçu du cours
MATH 206 à McGill combine l’algèbre linéaire et le calcul multivariable pour des applications en science des données.
Notions à travailler pour MATH 206
Difficultés fréquentes
- Distinguer décomposition en valeurs propres et décomposition en valeurs singulières
- Relier les propriétés matricielles à la classification d’un extremum
Que révèle la hessienne sur la fonction objectif?
Soient deux variables réelles indépendantes sans dimension et une fonction objectif quadratique sans dimension. Trouvez son point stationnaire, formez sa matrice hessienne et déterminez s’il s’agit d’un minimum, d’un maximum ou d’un point selle. Pouvez-vous démontrer un résultat global pour cette fonction précise?
Indice : relier la matrice à un déplacement
La hessienne contient les dérivées partielles secondes. Une matrice symétrique est définie positive si pour tout vecteur de déplacement non nul . L’exposant désigne la transposée.
Trouver le point et justifier la classification
Les équations du gradient sont et , d’où et . La hessienne symétrique est
Ses valeurs propres et sont positives : elle est définie positive. De façon équivalente, pour , on a sauf si les deux composantes sont nulles. Cette courbure positive dans toutes les directions établit un minimum local strict.
Pour la conclusion globale, posons , . Un développement direct donne
Cette expression est positive pour tout déplacement non nul. Ainsi, est l’unique valeur minimale globale. Le test de la hessienne en un seul point ne suffirait pas à prouver un résultat global pour une fonction non quadratique quelconque.
À vous : changer un coefficient quadratique
Remplacez par , pour obtenir . Trouvez et classifiez son point stationnaire. Confirmez le résultat par des déplacements séparés dans les deux directions coordonnées.
Vérifier la nouvelle fonction objectif
Les équations , donnent , avec . Sa hessienne est , de déterminant . Elle est indéfinie et le point est un point selle. Directement, , tandis que . Il existe donc des valeurs plus grandes et plus petites arbitrairement près du point stationnaire.
Un gradient nul repère un candidat; il ne le classifie pas. Si le langage matriciel vous bloque, utilisez le rappel géométrique sur les vecteurs propres pour revoir ce préalable, puis revenez à la hessienne.
Pourquoi la projection orthogonale est-elle le vecteur le plus proche?
Travaillez dans un espace euclidien réel muni du produit scalaire et de la norme usuels. Toutes les coordonnées sont sans dimension. Soient et , où désigne la transposée. Trouvez le vecteur de la droite entière le plus proche de . La droite passe par l’origine; il ne s’agit pas d’une projection sur un segment.
Dessinez d’abord la droite, le vecteur et l’écart entre un candidat sur la droite et . Quels éléments devraient être perpendiculaires lorsque cet écart est le plus court?
Indice : nommer le résidu
Pour un candidat , le résidu est . Cherchez à le rendre orthogonal à . Attention : , et non . Le dénominateur est positif puisque .
Trouver la projection et démontrer le minimum
L’équation d’orthogonalité est . Comme et , elle donne . Ainsi,
Vérifiez : et . Le coefficient scalaire , le vecteur projection et le vecteur résidu sont des objets distincts.
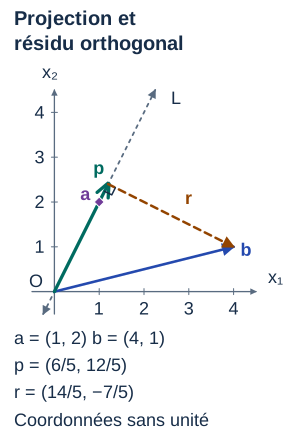
L’orthogonalité démontre aussi que la distance est minimale. Pour tout réel ,
Le terme croisé s’annule puisque . Le carré ajouté est positif ou nul et s’annule seulement pour . La projection est donc l’unique vecteur le plus proche, et la distance minimale vaut . Minimiser la distance au carré donne le même minimiseur que minimiser la distance, car la racine carrée est croissante sur les nombres positifs ou nuls. Un résidu non nul signifie que n’est pas sur la droite, pas que la projection a échoué.
Si le produit scalaire ou le dénominateur vous bloque, utilisez les exercices existants sur le produit scalaire et la projection, puis revenez à la preuve de distance minimale. Ce rappel est rédigé pour MATH 204 à Concordia; ce lien n’affirme aucune équivalence entre les cours.
Trois vérifications, de la géométrie aux moindres carrés
Ces questions originales ciblent certaines notions. Consultez votre plan actuel de MATH 206 pour choisir les prolongements à étudier; il ne s’agit ni d’un examen officiel ni d’une évaluation complète.
1. Un vecteur non nul peut-il avoir une projection nulle?
Gardez , mais prenez . Prévoyez la projection avant de calculer. Trouvez le résidu et la distance minimale.
Indice pour la question 1
Commencez par le produit scalaire. Une projection nulle n’exige pas que le vecteur de départ soit nul.
Vérifier la question 1
On a , donc , et . La distance minimale est . Tout déplacement non nul le long de ajoute un terme strictement positif à la distance au carré.
2. Changer le générateur, sans changer la droite
Reprenez , mais décrivez la droite avec . Trouvez le nouveau coefficient. La projection ou la distance minimale doivent-elles changer?
Indice pour la question 2
Le numérateur et le dénominateur changent tous deux. Comparez le produit du coefficient par le générateur, pas le coefficient seul.
Vérifier la question 2
Le nouveau coefficient vaut . Le produit donne , soit la même projection. Le résidu et la distance minimale restent identiques, car l’ensemble des vecteurs candidats n’a pas changé. Le coefficient dépend du générateur choisi; le vecteur le plus proche n’en dépend pas.
3. Un coefficient, trois valeurs cibles
Pour prolonger vers les moindres carrés, prenez , et choisissez une constante minimisant . Trouvez le vecteur ajusté et le résidu. Pourquoi les composantes du résidu ont-elles une somme nulle sans être toutes nulles?
Indice pour la question 3
C’est le même problème de projection sur une droite, dans . Un résidu nul exigerait trois valeurs cibles identiques.
Vérifier la question 3, puis recommencer
Le coefficient vaut , le vecteur ajusté est et le résidu est . Son produit scalaire avec est nul. L’erreur au carré vaut , et pour tout , l’objectif vaut . Cela démontre le minimum, au lieu de seulement repérer un point stationnaire.
À vous, sans solution : remplacez les cibles par . Trouvez l’ajustement et l’erreur au carré avant d’ouvrir la réponse suivante.
Vérifier les nouvelles cibles
La constante minimisante est encore , mais le résidu est maintenant , de norme au carré . Un même vecteur ajusté peut accompagner des erreurs différentes. Ce calcul utilise les moindres carrés euclidiens ordinaires, sans pondération; aucun modèle probabiliste n’est supposé.
Pour une erreur de formule, revenez au raisonnement sur le résidu orthogonal. Pour une question de hessienne ou de valeurs propres, utilisez l’exemple distinct de fonction objectif quadratique. Une vérification de projection ne remplace pas la classification par la hessienne.
Comment le tutorat aide
Apportez les équations du gradient et votre hessienne. Votre tuteur peut vérifier le point stationnaire, relier la matrice à la courbure selon une direction et chercher l’argument supplémentaire qui rendrait une conclusion locale globale. Modifiez ensuite un coefficient et expliquez la nouvelle géométrie avant de calculer. Pour une projection, apportez aussi votre vecteur candidat et votre résidu; indiquez l’étape du produit scalaire ou de la preuve de distance minimale que vous ne parvenez pas à justifier.
Préparation aux examens de MATH 206
Alternez calculs matriciels et problèmes d’optimisation prévus dans votre plan actuel. Pour une projection, identifiez le sous-espace cible et vérifiez l’appartenance de la projection ainsi que l’orthogonalité du résidu au sous-espace cible; expliquez pourquoi cela donne le vecteur le plus proche. Pour l’exemple quadratique, distinguez le test local de la hessienne de l’argument global séparé. Essayez les questions avec d’autres données sans consulter les solutions. Le prolongement vers les moindres carrés illustre une application, sans constituer une évaluation complète de MATH 206.
Utilisez le plan de votre section pour choisir les chapitres à réviser. Nous travaillons sur des exercices autorisés et des problèmes comparables, sans réaliser de travaux évalués ni d’examens à votre place.
Besoin d’aide pour MATH 206?
Envoyez votre sujet et vos disponibilités. Nous confirmerons les notions couvertes et l’horaire par texto ou courriel avant le paiement.
Demander du tutorat MATH 206Questions sur les séances
Dans quelle langue les séances se déroulent-elles?
Les séances de tutorat sont actuellement offertes en anglais.
Nablio est un service indépendant sans affiliation avec cet établissement.