Revenir au guide MATH15382D · Sheridan. L’aide dans ce cours doit être confirmée avant la réservation et le paiement.
Du triangle rectangle au tour complet
Vous connaissez déjà le sinus et le cosinus comme rapports de longueurs dans un triangle rectangle. Nous les étendons ici à toute rotation, y compris aux angles négatifs et à plusieurs tours. Revoyez les longueurs et les angles d’un triangle rectangle si le choix des côtés opposé et adjacent reste difficile.
Il faut connaître les fractions, les racines carrées, les coordonnées et les équations simples. Prévoyez environ 45 minutes pour la leçon et un premier passage des exercices. Cette préparation ciblée ne prétend pas couvrir un cours complet. Les angles sont en radians, sauf si le symbole des degrés apparaît. Réglez votre calculatrice en mode radians.
La lettre grecque désigne un angle. Un point possède une coordonnée horizontale et une coordonnée verticale . Une rotation positive part de l’axe horizontal positif dans le sens antihoraire; une rotation négative est horaire. La variable horizontale de chaque graphique sera précisée : un angle et un temps sont des grandeurs différentes.
1. Les radians : longueur d’arc divisée par le rayon
Sur un cercle de rayon , un arc de longueur correspond à un angle de valeur absolue . Utilisez les mêmes unités de longueur. Le signe dépend du sens de rotation; une longueur d’arc ordinaire est positive ou nulle. La circonférence vaut : un tour positif mesure donc radians, ou . Ainsi, radians.
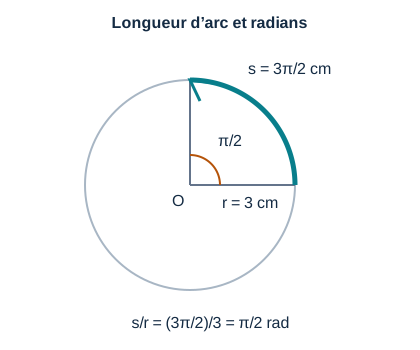
Exemple résolu 1 : conserver le sens
Une roue de rayon 4 cm tourne dans le sens horaire sur une longueur d’arc de 6 cm. Trouvez l’angle signé.
Cela représente environ . Les unités de longueur s’annulent; « rad » précise la convention angulaire. L’angle n’est pas de radians : le rayon compte. Ajouter un tour complet donne la même direction finale, , mais décrit une rotation différente.
2. Coordonnées, signes et valeurs exactes
Le cercle trigonométrique est centré à l’origine et de rayon 1. À l’angle , on définit
Dans le premier quadrant, une perpendiculaire forme un triangle rectangle d’hypoténuse 1 : ces définitions retrouvent les rapports de côtés. Dans les autres quadrants, les coordonnées portent un signe; les longueurs des côtés n’en portent pas. Dans les quadrants I, II, III et IV, les signes de sont respectivement . Les points sur les axes sont aux frontières des quadrants.
Pour un point qui n’est pas sur un axe, l’angle de référence est l’angle aigu avec le demi-axe horizontal le plus proche. En un tour positif, les quatre positions associées à sont . Le quadrant détermine les signes.
Un triangle 45°–45°–90° donne . Partager un triangle équilatéral en deux donne , ; ces valeurs s’échangent à .
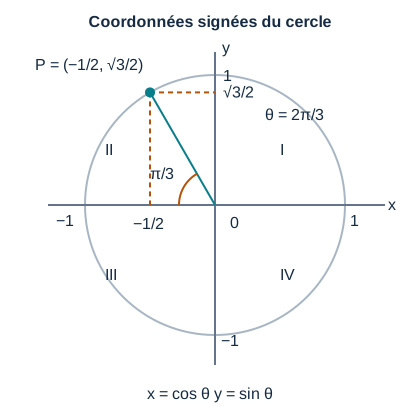
Exemple résolu 2 : réduire, situer, puis attribuer les signes
Trouvez exactement et . L’angle se trouve dans le quadrant IV; l’angle de référence est . Donc
Vérification : . L’angle coterminal rejoint le même point. Sur les axes, lisez directement les coordonnées : donne , donne et ramène à . Aussi, seulement si ; la tangente n’est pas définie en , pour tout entier .
3. Décrire des directions et additionner des déplacements
Un vecteur déplacement décrit un changement de position par une norme et une direction. Ses composantes horizontale et verticale signées décrivent ce même changement selon deux axes perpendiculaires.
Exemple résolu 3 : un vecteur déplacement
Un robot parcourt 8 m en ligne droite à l’angle , mesuré dans le sens antihoraire à partir de l’est. L’est est le sens horizontal positif et le nord, le sens vertical positif. Multiplier les coordonnées du cercle trigonométrique par la longueur donne
Le déplacement correspond à 4 m vers l’ouest et à m vers le nord. Ce sont des composantes signées, pas deux trajets supplémentaires. Vérifiez la longueur : m. Cette méthode décrit une direction sans introduire de modèle de forces.
Ajouter un deuxième déplacement dans les mêmes axes
Notons ce premier déplacement . Le robot parcourt ensuite 8 m vers l’est : son deuxième déplacement est . Gardez l’est et le nord comme sens positifs pour les deux vecteurs. Tracez la deuxième flèche à partir de la pointe de la première. La résultante relie le point de départ initial à la position finale.
Additionnez les composantes horizontales entre elles, puis les composantes verticales entre elles, en conservant leurs signes :
Ainsi, : le déplacement total est de 4 m vers l’est et de m vers le nord.
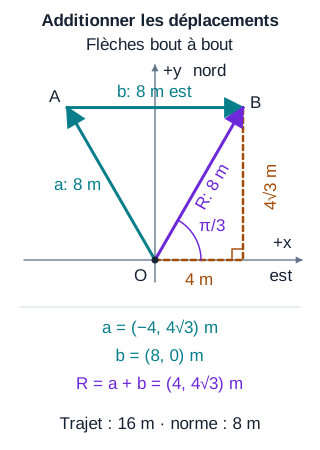
Retrouver la norme et la direction
Les composantes horizontale et verticale de la résultante sont perpendiculaires. Pythagore donne donc sa norme :
Les deux composantes sont positives : la résultante est dans le quadrant I. En divisant ses composantes par sa norme, on obtient
Donc , mesuré dans le sens antihoraire à partir de l’est, soit 60° au nord de l’est. Le robot a parcouru , tandis que son déplacement entre le départ et l’arrivée a une norme de 8 m. N’utilisez pas pour les deux déplacements parcourus : ils ne sont pas perpendiculaires. Additionnez d’abord leurs composantes signées, puis utilisez le triangle rectangle de la résultante.
Votre tuteur peut vous aider à choisir les axes, tracer les flèches, expliquer une composante négative et travailler un trajet modifié avec vous. Essayez l’exercice 11 avec un deuxième déplacement plus court.
Pour appliquer les composantes aux forces, trouvez une force résultante et l’accélération qu’elle produit.
4. Tracer sinus et cosinus à partir d’un point tournant
Faites augmenter l’angle régulièrement. Tracer la hauteur du point en fonction de l’angle donne ; tracer sa coordonnée horizontale en fonction de l’angle donne . Sur ces graphiques, l’axe horizontal représente l’angle en radians, et non la position horizontale du point.
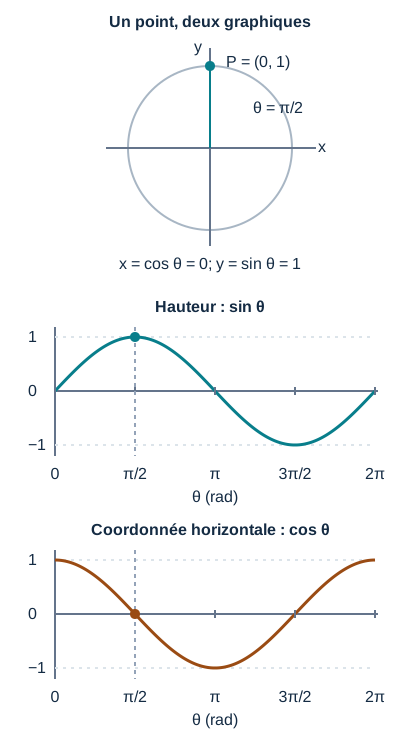
Les deux graphiques se répètent après . Le sinus commence à 0 et augmente d’abord; le cosinus commence à 1. Leur image est . Des rotations opposées conservent la coordonnée horizontale et inversent la verticale : et . Ces identités vérifient aussi les signes aux angles négatifs.
5. Amplitude, période et décalage horizontal
Pour un modèle sinusoïdal
supposons et . Les mêmes caractéristiques s’appliquent avec un sinus.
- est la ligne médiane; l’amplitude vaut , la valeur absolue de , soit sa distance à zéro. Elle est toujours positive ou nulle.
- L’image est . Un négatif réfléchit le graphique par rapport à sa ligne médiane.
- La période vaut , car l’angle doit augmenter de .
- est le décalage horizontal : positif vers la droite, négatif vers la gauche. Factorisez le coefficient de avant de le lire.
Si est en secondes, est en radians par seconde, et en secondes; ont la même unité de sortie. Si l’entrée est un angle , la période et le décalage décrivent plutôt des variations d’angle. Si ou , le modèle est constant et n’a pas de plus petite période positive; la description usuelle d’une sinusoïde non constante ne s’applique pas.
Exemple résolu 4 : interpréter une hauteur périodique
La hauteur d’un repère idéal, en centimètres, suit le modèle
où est la valeur numérique du temps en secondes. La ligne médiane est 7 cm, l’amplitude 3 cm, l’image cm, la période s et le décalage 1 s vers la droite. À , l’angle est nul : cm, un maximum. À , l’angle vaut : cm, un minimum. Développer l’angle donne ; le décalage reste 1 s, et non s.
Ce modèle idéal se répète sans amortissement. Le mouvement d’un point d’une onde sinusoïdale utilise la même idée graphique. Dans les ondes dans l’espace et le temps, distinguez cette période en secondes d’une longueur d’onde mesurée sur un axe spatial; nous ne modélisons pas ici l’onde progressive elle-même.
6. Trouver toutes les solutions dans l’intervalle donné
Une fonction trigonométrique réciproque renvoie un angle principal, pas automatiquement toutes les solutions. En radians, donne une valeur dans , dans et dans . L’arcsinus et l’arccosinus réels exigent . Sur une calculatrice, désigne l’arcsinus, et non l’inverse multiplicatif .
Exemple résolu 5 : toutes les solutions, avec les bornes
Résolvez pour . La calculatrice donne l’angle principal , hors de l’intervalle demandé. Le sinus est négatif dans les quadrants III et IV. L’angle de référence est , d’où
Les deux valeurs donnent bien . Aucune borne ne convient : . Pour tous les angles réels, ajoutez à chaque solution, où est un entier; conservez ensuite seulement les valeurs de l’intervalle demandé.
Vérification des bornes : sur possède deux valeurs d’angle, 0 et , même si elles correspondent au même point du cercle. Sur , excluez . Aux extrema, ne comptez pas deux fois le même angle : donne seulement en un tour. Une équation comme n’a aucune solution réelle.
Pour un graphique transformé, isolez d’abord le sinus ou le cosinus, résolvez pour son angle complet, puis retrouvez la variable initiale. Transformez aussi l’intervalle, ou vérifiez chaque valeur obtenue dans l’intervalle initial.
Huit exercices progressifs
Essayez d’abord sans ouvrir les indices. Pour chaque réponse, vérifiez le quadrant, l’unité et l’intervalle.
Convertissez et en radians.
Indice facultatif 1
Multipliez chaque angle en degrés par .
Solution expliquée 1
, et . Le signe négatif conserve le sens horaire.
Un cercle a un rayon de 5 cm. Trouvez la longueur d’arc associée à l’angle antihoraire .
Indice facultatif 2
Utilisez , avec l’angle en radians.
Solution expliquée 2
cm. C’est une longueur d’arc, pas une corde. Elle est positive, comme toute longueur non nulle.
Trouvez les coordonnées sur le cercle trigonométrique à .
Indice facultatif 3
Repérez le quadrant et soustrayez pour obtenir l’angle de référence.
Solution expliquée 3
L’angle de référence est , dans le quadrant III. Les deux coordonnées sont négatives : . La somme de leurs carrés vaut 1.
Trouvez , et dites si existe.
Indice facultatif 4
Réfléchissez le point de l’angle positif par rapport à l’axe horizontal; la tangente exige un cosinus non nul.
Solution expliquée 4
et . À , le point est ; la tangente demanderait une division par zéro et n’est donc pas définie.
Un point du cercle tourne de à . Donnez les valeurs du sinus et du cosinus à , puis indiquez quel graphique décroît pendant tout ce demi-tour.
Indice facultatif 5
Lisez les coordonnées des points à droite, en haut et à gauche.
Solution expliquée 5
Le sinus vaut successivement ; le cosinus vaut . Le cosinus décroît pendant tout le demi-tour. Le sinus augmente, puis diminue : observer seulement les valeurs aux extrémités ferait manquer son maximum.
Pour , avec en secondes et en centimètres, trouvez amplitude, ligne médiane, période, décalage et image.
Indice facultatif 6
Écrivez . L’amplitude utilise une valeur absolue.
Solution expliquée 6
Amplitude : 4 cm; ligne médiane : 2 cm; période : s; décalage : 1 s vers la gauche; image : cm. Le coefficient −4 réfléchit la courbe par rapport à la ligne médiane; l’amplitude reste positive.
Résolvez sur . Comparez avec la valeur principale de l’arccosinus.
Indice facultatif 7
Le cosinus est négatif dans les quadrants II et III.
Solution expliquée 7
L’angle de référence est , d’où . La valeur principale fournit seulement la première. Aucune borne n’a un cosinus de .
Résolvez sur , puis sur .
Indice facultatif 8
Les zéros du sinus sont les multiples entiers de ; observez les crochets.
Solution expliquée 8
L’intervalle fermé comprend . L’intervalle semi-ouvert comprend seulement . Même si et rejoignent le même point, ce sont deux valeurs d’angle distinctes, à conserver chacune lorsque la borne correspondante est incluse.
Trois exercices de transfert et de reprise
Un déplacement de 12 m a une composante horizontale de m et une composante verticale de m. Trouvez sa direction dans , mesurée dans le sens antihoraire à partir du demi-axe horizontal positif.
Indice facultatif 9
Divisez chaque composante par 12; trouvez l’angle de référence, puis le quadrant.
Solution expliquée 9
, . Les deux sont négatifs : la direction est dans le quadrant III, avec un angle de référence de . Donc , soit . Utiliser seulement ferait perdre le quadrant. Vérification de la longueur : m.
Pour le modèle , trouvez tous les instants où cm, pour s.
Indice facultatif 10
Isolez le cosinus. Ses zéros sont . Retrouvez avant de filtrer l’intervalle.
Solution expliquée 10
donne . Donc , d’où secondes. Les entiers permis donnent s. Les deux bornes comptent. Par substitution, le cosinus est nul à chacun de ces instants. La hauteur traverse la ligne médiane deux fois par période de 4 s; chaque borne commune d’intervalle ne se compte qu’une fois.
Reprise avec une donnée modifiée : gardez le premier déplacement de 8 m du robot à de l’est, mais remplacez le deuxième par 4 m vers l’est. Trouvez les composantes signées, la norme et la direction de la résultante dans . Calculez aussi la distance totale parcourue.
Indice facultatif 11
Gardez les mêmes axes. Additionnez et . Si les composantes horizontales s’annulent, lisez directement la direction sur l’axe restant.
Solution expliquée 11
Ainsi, , de norme . Comme et , le vecteur pointe plein nord : . Lisez le demi-axe vertical positif; ferait diviser par zéro. La distance parcourue vaut . Le déplacement vers l’est raccourci annule la composante vers l’ouest du premier déplacement sans changer sa composante vers le nord.
Avant de continuer, expliquez pourquoi un angle principal ne suffit pas toujours, pourquoi une amplitude est positive ou nulle et pourquoi les bornes d’un intervalle peuvent changer la réponse. Si une étape reste difficile, refaites l’exercice correspondant en dessinant le cercle ou en écrivant les unités.
Approfondissement facultatif : démontrer des identités trigonométriques
Démontrer une identité plutôt que chercher un angle
Une identité affirme que deux expressions ont la même valeur pour toute entrée de leur domaine commun. Ce domaine compte : une expression dont le dénominateur est nul n’est pas définie, même si une expression simplifiée ensuite possède une valeur à cet endroit.
Résoudre une équation consiste plutôt à trouver les entrées permises qui la rendent vraie. Par exemple, est vraie pour tout angle réel . L’équation est vraie seulement pour certains angles. Ici, représente un angle réel; les intervalles sont exprimés en radians. La notation signifie .
Partons de trois relations connues :
- , pour tout réel.
- , lorsque .
- , lorsque .
Une méthode utile consiste à transformer un seul membre jusqu’à obtenir l’autre, à l’aide d’égalités justifiées. Indiquez d’abord les restrictions. Exprimez la tangente ou la sécante à l’aide du sinus et du cosinus. Utilisez ensuite un dénominateur commun, une factorisation ou l’identité de Pythagore. Un essai numérique peut révéler une erreur, mais ne démontre pas une affirmation pour tous les angles.
Exemple d’identité 1 : réécrire avant de simplifier
Démontrez sur son domaine.
Le membre de gauche impose . Pour ces angles,
.
Le facteur simplifié est non nul grâce à la restriction initiale. Pour , le membre de droite vaut 1, mais le membre de gauche initial n’est pas défini. L’identité ne lui attribue donc aucune valeur à .
Exemple d’identité 2 : utiliser un dénominateur commun
Démontrez .
Les deux membres imposent . Transformons le membre de gauche :
.
Le nombre 1 a été réécrit sous la forme ; il n’a pas disparu. Il s’agit d’une identité lorsque , et non d’une équation dans laquelle on cherche .
Exemple d’identité 3 : factoriser sans perdre le domaine initial
Simplifiez , puis expliquez où le résultat est égal à .
Le dénominateur initial impose . Factorisons le numérateur :
, à condition que .
Pour , le quotient initial est de la forme et n’est pas défini. L’expression simplifiée vaut 2, mais cela ne supprime pas la restriction initiale. Les valeurs sont égales sur le domaine initial; les deux formules n’ont pas le même domaine.
Quatre exercices progressifs
Consultez l’indice ou la solution dès que cela vous aide. Il n’est pas nécessaire de terminer une question avant de demander de l’aide.
Démontrez . Précisez le domaine.
Indice facultatif 12
Remplacez le numérateur avant de simplifier.
Solution expliquée 12
Il faut . Le numérateur vaut ; le quotient devient donc sur ce domaine.
Démontrez . Précisez le domaine et expliquez comment réunir les deux termes en une fraction.
Indice facultatif 13
Réécrivez la tangente, puis utilisez le dénominateur .
Solution expliquée 13
Il faut . Le membre de gauche devient . Multiplier par conserve sa valeur sur le domaine permis.
Simplifiez . L’expression initiale est-elle définie pour ?
Indice facultatif 14
Factorisez la différence de carrés et conservez la restriction du dénominateur.
Solution expliquée 14
Il faut . La factorisation donne . Pour , le dénominateur initial est nul : l’expression initiale n’est pas définie. La valeur 2 obtenue avec la formule simplifiée n’est pas une valeur du quotient initial à cet angle.
Sur , résolvez . Expliquez la différence avec l’exemple d’identité 1.
Indice facultatif 15
Conservez d’abord le domaine de la tangente, puis utilisez l’exemple d’identité 1.
Solution expliquée 15
L’équation initiale impose . Sur ce domaine, elle devient . Dans l’intervalle demandé, ou . Les deux angles ont un cosinus non nul et vérifient l’équation initiale. L’exemple d’identité 1 démontrait une égalité pour tout angle permis; cette équation sélectionne les angles pour lesquels la valeur commune est .
Un tuteur peut vous aider à repérer les angles permis, à choisir une première transformation et à expliquer pourquoi chaque étape conserve l’expression. Nous pouvons commencer par les identités de base ou une question que vous n’avez pas encore commencée.
Pour les restrictions du domaine, les fonctions réciproques et les transformations au-delà du sinus et du cosinus, poursuivez avec les fonctions, transformations et réciproques.
Pour travailler un problème de cercle trigonométrique ou de graphique trigonométrique, découvrez le tutorat en algèbre et précalcul. Les séances sont actuellement offertes en anglais.
Utile pour
Exercices ciblés pour les fonctions et la trigonométrie en MATH 201 à Concordia et en 201-015-RE à Dawson, et révision des bases pour MATH15382D à Sheridan. Ces leçons abordent certaines notions, sans couvrir un cours complet; consultez le plan de votre section pour la matière évaluée.
Travaillez l’étape qui vous manque.
Indiquez simplement la matière et votre disponibilité. Nablio confirme les détails par texto ou courriel.
Demander une séance